
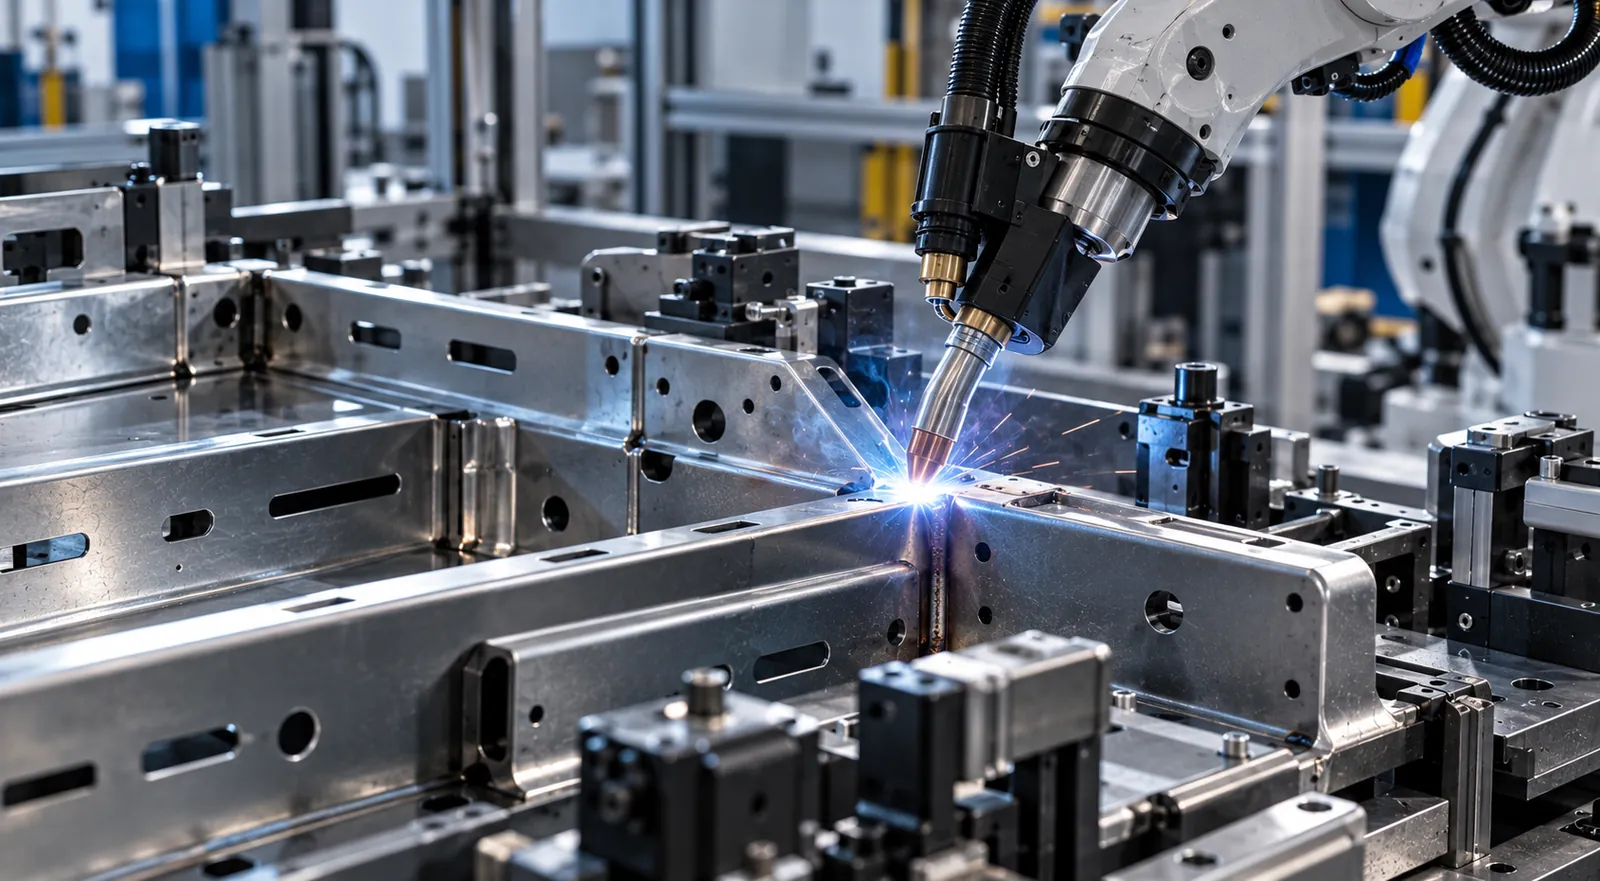
Lotura metaliko baten diseinuak neurri handi batean erabakitzen du txapazko multzo bat modu automatizatuan, errepikakorrean eta errentagarrian fabrikatu daitekeen ala ez. Ez da nahikoa soldadura- edo muntaketa-teknologia bat aukeratzea: junturaren geometriak, piezen kokapenak, tresnaren irisgarritasunak eta tolerantziek baldintzatzen dute zelula robotizatu baten funtzionamendua.
Gida honetan fabrikaziorako eta muntaketarako diseinuaren (DFM/DFMA) bost printzipio azaltzen ditugu, konparazio-matrize batekin eta serieko ekoizpenerako lotura metalikoak prestatzeko egiaztapen-zerrenda batekin batera.
Zergatik baldintzatzen du lotura metalikoaren diseinuak automatizazioa
Txapa metalikozko azpimultzoen eta egitura-osagaien serieko fabrikazioan, lotura-prozesuaren automatizazioa (MIG edo laser bidezko soldadura-zelula robotizatuak, erresistentzia bidezko soldadura-estazioak edo klintxatze-prentsak) eskulan-kostuak murrizteko eta ekoizpen-kadentzia biderkatzeko behin betiko irtenbide gisa aurkezten da sarritan.
Hala ere, jatorriz eskuzko soldadurarako edo errematxatzerako diseinatutako multzo bat zelula robotizatu batera eramateak porrot produktiboa ekarri ohi du. Giza operadore batek moldagarritasun sentsoriala du: txapa bat trokeletik apur bat okertuta badator edo 1,5 mm-ko tarte irregularra badu, palanka batekin behartzen du, pintza doitzen du, soldagailua makurtzen du edo ekarpen-hari gehiago gehitzen du unean bertan, lotura salbatzeko.
Robot industrialak, aldiz, ez du inprobisatzeko gaitasunik. Makina izugarri azkarra eta errepikakorra da (±0,05 mm), baina erabat itsua eta zurruna: juntura metalikoa ez badago zehazki 3D espazioan programatutako koordenatuan, arkuak ertzetik jauzi egingo du, txapa zulatuko du edo fusiorik gabeko kordoi faltsua utziko du.
Fabrikaziorako eta Muntaketarako Diseinuaren (DFMA) ikuspegitik, automatizatzea ez da soldatzailea beso robotiko batez ordeztea; piezen geometria birdiseinatzea da, prozesua aldakortasunarekiko immunea izan dadin. Gida honek jatorritik fabrikazio robotizatu eta autonomorako pentsatutako lotura metalikoak diseinatzeko ezinbesteko arauak zehazten ditu.
Lotura metaliko automatizatuak diseinatzeko bost printzipio
Multzo metaliko bat kadentzia handian, linea-geldialdirik eta errefusik gabe munta dadin, CAD ereduak bost printzipio geometriko txertatu behar ditu:
Lotura metalikoaren autokokapen geometrikoa (tab & slot)
Eskuzko fabrikazioan, kokapena operadoreak piezak neurtzearen, lerrokatzearen eta topeen kontra eustearen mende dago. Zelula automatizatu batean, robotaren ziklo-denbora alferrik galtzen da ibilbidea oztopatzen duten dozenaka mordaza pneumatikodun finkatze-banku konplexuen mende badago.
DFMA irtenbidea: txertatu estanpazioan edo laser bidezko ebaketan mihi- eta zirrikitu-geometriak (tab-and-slot), enbutitutako koskak (dimples) edo autozentratzeko xaflandun hegalak.
Eragin operatiboa: piezak elkarren artean mekanoko piezak bezala sartzen dira, posizio bakar eta argi batean, grabitatez edo karga-presio arin batekin. Soldadura-tresna (fixture) nabarmen sinplifikatzen da, eta amarratze azkarreko oinarrizko euskarri batera murrizten da.
Junturaren posizioaren errepikakortasuna eta tolerantziak
Arku bidezko soldadura robotizatuan (MIG/MAG), ikusmen artifizialeko sistema garestiak edo arku bidezko jarraipena (seam tracking) erabili gabe ibilbide-desbideratzeak saihesteko urrezko araua hau da:
Δjunturaren posizioa ≤ ±½ ∅haria
1,0 mm-ko hari estandarra erabiltzen bada, lotura-zirrikituaren benetako posizioak ezin du ±0,5 mm baino gehiago aldatu robotaren programarekiko.
Hori lortzeko, pieza estanpatu bakoitzaren fabrikazio-datumek bat etorri behar dute tresna robotizatuaren euskarri-puntuekin. Ez dimentsionatu piezak kota-kate metatuekin; lotu juntura osatzen duten aurpegiak trokelaren lehen estazioan planoan zulatutako datum primario komun batera.
Soldagailuen, pintzen eta tresnen irisgarritasuna
Bulego teknikoaren akats errepikakor bat da CADean egiaztatzea soldadura-soldagailuak edo puntuzko soldadura-pintzak lotura-lerroa «ukitzen» duela, benetako burua bere mahukekin, masa-kableekin eta gas-toberekin modelatzea ahaztuta:
- Segurtasun-inguratzaile konikoa: gorde hurbiltze-korridore libre bat, gutxienez 45°-ko angelu konikoarekin junturaren inguruan, soldadura-toberak fusio-bainuarekiko orientazio optimoa izan dezan.
- Saihestu eskumuturraren muturreko berrorientazioak: diseinatu loturak robotak hainbat kordoi pasada jarraitu bakarrean edo plano horizontal berean (+Z beheranzkoa) egin ahal izateko moduan, zikloa moteltzen duten eta tresneriarekin talka egiteko arriskua handitzen duten 5. eta 6. ardatzen mugimendu behartuak saihestuz.
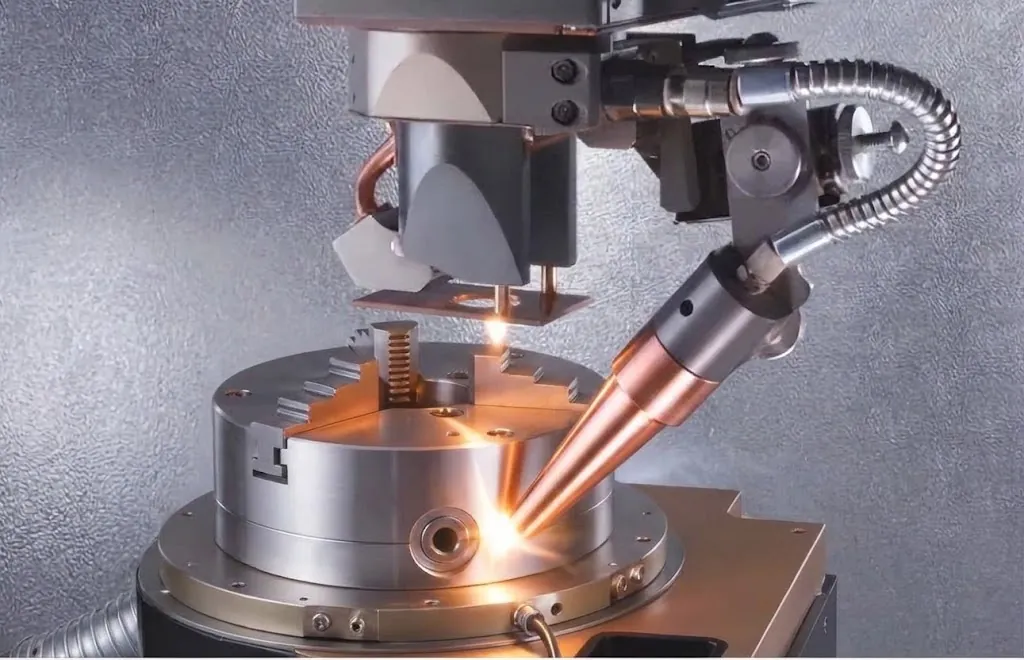
Lotura metalikoaren tartearen eta doikuntzaren kontrola
Robot bati ez dio beldurrik ematen tarte finko batek; prozesua suntsitzen duena tarte aldakorra da:
- Laser bidezko soldaduran (LBW), txapen arteko tarteak zorrozki 0,10-0,15 mm-tik beherakoa eta konstantea izan behar du luzera osoan. 0,3 mm-ko aldakuntza lokal batek berehalako zulaketa eragingo du (blow-through).
- MIG-MAG soldaduran, robota 1,0 mm-ko zirrikitua zubitzeko programa daiteke, baina pieza kordoian zehar 0 mm-tik 1,5 mm-ra aldatzen bada tolestura zehaztugabeagatik, fusio-bainua erori egingo da.
DFMA irtenbidea: diseinatu gainjarritako loturak (lap joints) edo hegal tolestudun loturak (flange joints), muturrez muturreko lotura hutsen (butt joints) ordez. Gainjarritako loturek ebaketaren eta itzulera elastikoaren aldakuntzak dimentsionalki xurgatzen dituzte, junturaren argia ireki gabe.
Dilatazio termikoa eta tresneriaren diseinua
Soldadura masiboan zehar, egiturak beroa xurgatzen du eta plastikoki dilatatzen da:
Multzoaren eta haren tresnaren diseinuak mutur guztietatik zurrun amarratzen badu topa finkoen kontra, luzerako dilatazioak ez du ihesbiderik, eta txapa gorantz tolestuko du (pandeoa), robotaren pasadan tobera-pieza distantzia (stick-out) aldatuz.
DFMA irtenbidea: zehaztu 3-2-1 finkatze-sistema bat, puntu finko batekin eta dilatazio termikoa norabide kontrolatu batean ahalbidetzen duten euskarri flotatzaile edo arteketadunekin; horrela, pieza hoztean kota nominalera itzultzen da, tresneria blokeatu gabe.
Lotura metalikoaren diseinu manuala vs automatizatua: konparazio-taula
| Parametro geometrikoa | Ohiko diseinua (eskuzkoa) | Automatizaziorako optimizatutako diseinua (robota) |
|---|---|---|
| Junturaren konfigurazioa | Muturrez muturreko lotura zuzena (eskuzko lerrokatzea behar du) | Gainjarritako lotura edo babes-hegaldun lotura |
| Piezen arteko kokapena | Tresnekin neurtzea eta sargentuekin finkatzea | Mihi eta zirrikitu autozentratzaileak (Tab & Slot) |
| Loturaren irisgarritasuna | Angelu estuak, soldatzailearen trebetasunez gaindituak | 45°-ko korridore koniko librea, oztoporik gabe |
| Poka-Yoke (akatsen prebentzioa) | Operadorearen arreta bisualaren mende | Alderantzizko muntaketa eragozten duten asimetria fisikoak |
| Dilatazioaren kudeaketa | Eskuzko zuzentzea prentsaz edo sopletez soldatu ondoren | Dilatazioa xurgatzen duen finkatze elastiko gidatua |
| Kordoi mota | Kordoi perimetral jarraitu luzeak | Kordoi etenak optimizatuta edo klintxatzea |
Lotura metalikoaren simulazio birtuala fabrikatu aurretik
Automatizaziorako gaur egungo diseinuan, planoa ez da erosketetara ezta matrizeriara bidali behar lineaz kanpoko programazio-simulazio bat (Offline Programming – OLP) 3D software batean (RobotStudio, DELMIA edo Process Simulate, adibidez) egin gabe:
- Irismen zinematikoaren egiaztapena (Reachability Analysis): robotak kordoi bakoitzaren hasiera eta amaiera iristen dituela egiaztatzea, bere ardatzen ibilbide-mugetara iritsi gabe eta singulartasun matematikoetan sartu gabe.
- Talken detekzioa: soldagailuaren mugimenduaren simulazio dinamikoa, soldadura-tresnaren bridekin batera, hurbiltze azkarreko trantsizioetan.
- Ziklo-denboren optimizazioa: soldadura-josturak berrantolatzea, robotak airean hutsean egiten dituen desplazamenduak minimiza ditzan.
DFMA checklista lotura metaliko automatizatu bat diseinatzeko
Fabrikazio robotizaturako azpimultzo baten diseinua izoztu aurretik, egiaztatu:
- Piezek ba al dituzte mihiak, zirrikituak edo koskak, multzoa posizio bakar eta argi batean aurremuntatzeko aukera ematen dutenak?
- Bermatzen al da juntura fisikoak bere posizioa errepikatzen duela soldadura-hariaren diametroaren erdia baino tolerantzia txikiagoan (±0,5 mm)?
- Ba al dago gutxienez 45°-ko espazio librea ibilbidearen inguruan, gas-toberarekin edo pintzarekin talkak saihesteko?
- Ordeztu al dira muturrez muturreko lotura kritikoak ebaketa-aldakuntzak eta aurreko tolerantziak xurgatzen dituzten gainjarritako loturekin?
- Ba al ditu piezak geometria asimetrikoak (poka-yoke), karga-robot batek pieza alderantziz manipula ez dezan?
Nola hobetu serieko fabrikazioa lotura metalikoaren diseinutik
Soldadura- edo muntaketa-zelula robotizatu baten errentagarritasuna ez da robotaren kontrol-panelean erabakitzen, diseinu-ingeniariaren CAD pantailan baizik.
Eskuzko pentsamoldearekin sortutako multzo baten automatizazioa behartzeak ezinbestean dakar linea-geldialdiak arku-pizte okerrengatik, tresneriarekiko talkak eta baztertutako piezak. Aitzitik, piezak geometria autokokagarriekin (self-locating edo self-fixturing features), sarbide libreekin eta aldakuntzarekiko tolerantzia duten junturekin diseinatzen direnean, robotak bere gaitasun osoan lan egiten du: ziklo oso azkarrekin, kalitate metalurgiko konstantearekin eta merkatuko unitateko kosturik lehiakorrenarekin.
Lotura metalikoen diseinua proiektu industrialetarako EDSAONEn
Lotura-irtenbide baten hautaketa osagaiaren eta ekoizpen-prozesuaren diseinu-fasetik landu behar da. EDSAONEn, fabrikagarritasun-analisiak baldintzatzaile geometrikoak, tolerantziak eta industrializazio-eskakizunak identifikatzen lagun dezake, fabrikazio-estrategia zehaztu aurretik.
Automatizatu nahi duzun multzo metaliko bat duzu? Partekatu planoa edo CAD eredua eta ekoizpen-eskakizunak, diseinuaren bideragarritasun teknikoa aztertzeko.


