
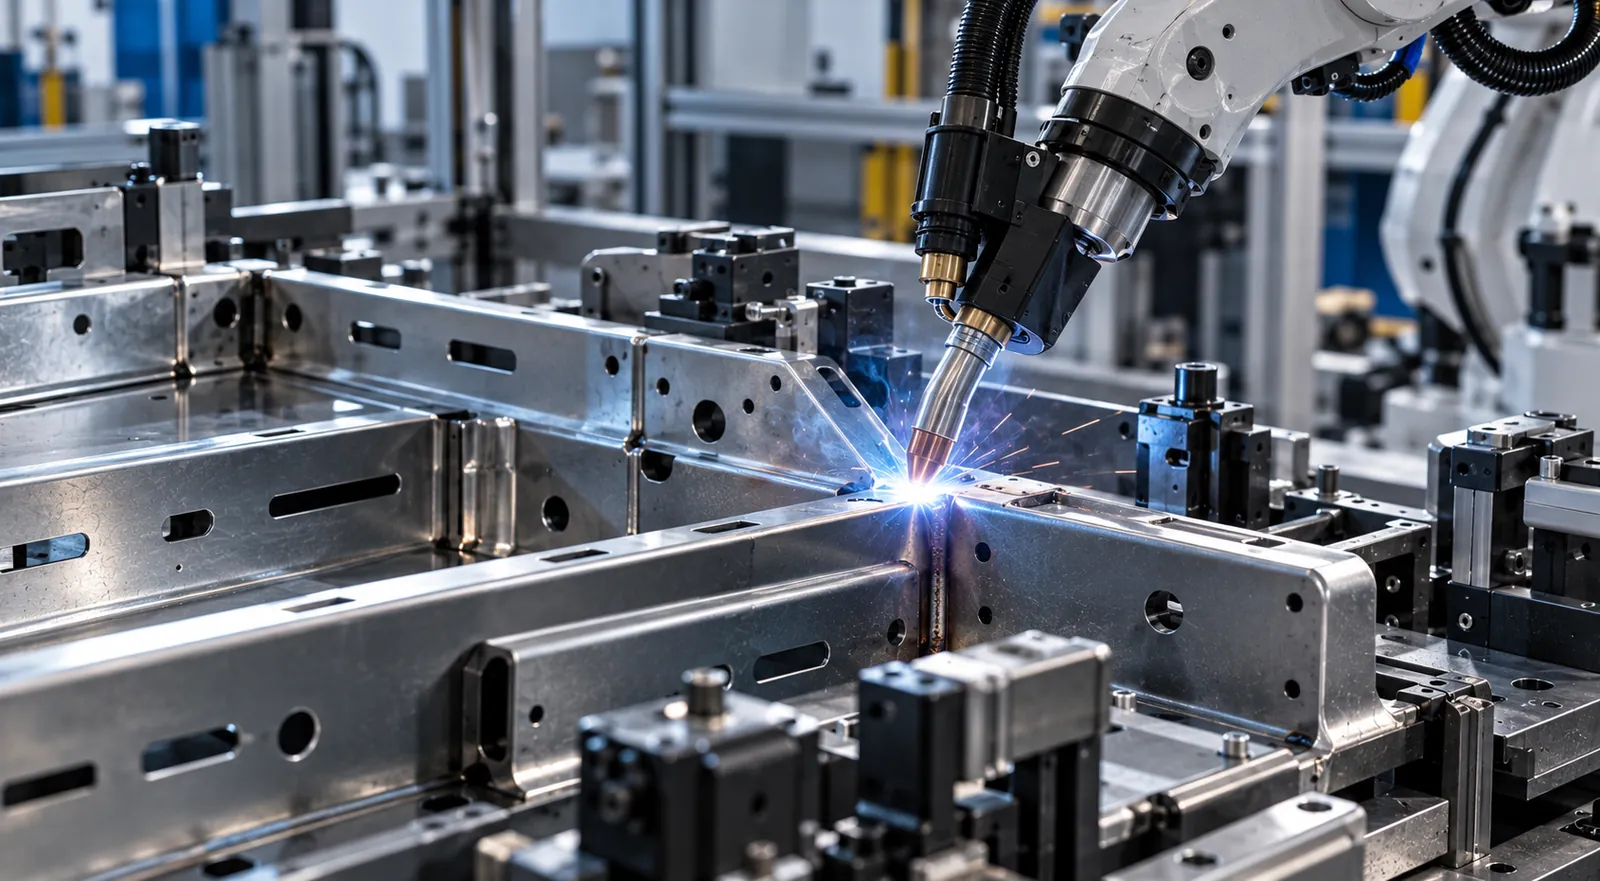
Die Konstruktion einer metallischen Fügeverbindung entscheidet maßgeblich darüber, ob eine Blechbaugruppe automatisiert, reproduzierbar und wirtschaftlich gefertigt werden kann. Es genügt nicht, eine Schweiß- oder Montagetechnologie auszuwählen: Fugengeometrie, Positionierung der Teile, Zugänglichkeit des Werkzeugs und Toleranzen bestimmen, wie gut eine Roboterzelle funktioniert.
In diesem Leitfaden erläutern wir fünf Prinzipien des fertigungs- und montagegerechten Konstruierens (DFM/DFMA) sowie eine Vergleichsmatrix und eine Checkliste zur Vorbereitung metallischer Fügeverbindungen für die Serienfertigung.
Warum die Konstruktion einer Fügeverbindung über die Automatisierung entscheidet
In der Serienfertigung von Blechbaugruppen und Strukturbauteilen wird die Automatisierung des Fügeprozesses (mit MIG- oder Laserschweiß-Roboterzellen, Widerstandsschweißstationen oder Clinchpressen) häufig als die Lösung schlechthin präsentiert, um Lohnkosten zu senken und die Ausbringung zu vervielfachen.
Wird jedoch eine Baugruppe, die ursprünglich für manuelles Schweißen oder Nieten konstruiert wurde, in eine Roboterzelle überführt, endet das oft in einem Produktionsfehlschlag. Ein Werker verfügt über sensorische Anpassungsfähigkeit: Kommt ein Blech leicht verzogen aus dem Werkzeug oder weist es einen unregelmäßigen Spalt von 1,5 mm auf, drückt er es mit einem Hebel zurecht, justiert die Zange, neigt den Brenner oder gibt spontan mehr Zusatzdraht zu, um die Naht zu retten.
Der Industrieroboter dagegen kann nicht improvisieren. Er ist eine außerordentlich schnelle und wiederholgenaue Maschine (±0,05 mm), aber völlig blind und starr: Liegt die Fuge nicht exakt an der programmierten Koordinate im 3D-Raum, springt der Lichtbogen von der Kante, brennt durch das Blech oder hinterlässt eine Scheinnaht ohne Bindung.
Aus Sicht des fertigungs- und montagegerechten Konstruierens (DFMA) bedeutet Automatisieren nicht, den Schweißer durch einen Roboterarm zu ersetzen, sondern die Teilegeometrie so umzugestalten, dass der Prozess unempfindlich gegenüber Streuungen wird. Dieser Leitfaden beschreibt die unverzichtbaren Konstruktionsregeln für Fügeverbindungen, die von Anfang an für die robotergestützte, mannlose Fertigung ausgelegt sind.
Fünf Prinzipien für die Konstruktion automatisierter Fügeverbindungen
Damit eine Metallbaugruppe mit hoher Taktzahl ohne Linienstillstände oder Ausschuss gefügt werden kann, muss das CAD-Modell fünf geometrische Prinzipien berücksichtigen:
Geometrische Selbstpositionierung der Fügeverbindung (Tab & Slot)
In der manuellen Fertigung hängt die Positionierung davon ab, dass der Werker die Teile misst, ausrichtet und gegen Anschläge spannt. In einer automatisierten Zelle geht Robotertaktzeit verloren, wenn komplexe Vorrichtungen mit Dutzenden pneumatischer Spanner die Bahn behindern.
Die DFMA-Lösung: Integrieren Sie beim Stanzen oder Laserschneiden Laschen-Schlitz-Geometrien (Tab-and-Slot), eingeprägte Noppen (Dimples) oder selbstzentrierende, gefaste Laschen.
Wirkung im Betrieb: Die Teile greifen wie ein Baukasten in einer einzigen, eindeutigen Lage ineinander – durch Schwerkraft oder mit leichtem Einlegedruck. Die Schweißvorrichtung (Fixture) wird drastisch vereinfacht und reduziert sich auf eine einfache Schnellspannaufnahme.
Wiederholgenauigkeit und Lagetoleranzen der Fuge
Beim robotergestützten Lichtbogenschweißen (MIG/MAG) lautet die goldene Regel, um Bahnabweichungen ohne teure Bildverarbeitungssysteme oder Lichtbogensensorik (Seam Tracking) zu vermeiden:
ΔFugenlage ≤ ±½ ∅Draht
Bei Standarddraht mit 1,0 mm darf die tatsächliche Lage der Fuge nicht mehr als ±0,5 mm vom Roboterprogramm abweichen.
Dazu müssen die Fertigungsbezüge jedes Stanzteils mit den Auflagepunkten der Robotervorrichtung übereinstimmen. Bemaßen Sie die Teile nicht mit kumulativen Maßketten; beziehen Sie die Flächen der Fuge auf einen gemeinsamen Primärbezug, der in der ersten Werkzeugstation eben gelocht wird.
Zugänglichkeit für Brenner, Zangen und Werkzeuge
Ein häufiger Fehler im Konstruktionsbüro ist es, im CAD zu prüfen, ob der Schweißbrenner oder die Punktschweißzange die Fügelinie „berührt“, ohne den realen Kopf mit Schlauchpaket, Massekabeln und Gasdüsen zu modellieren:
- Kegelförmiger Sicherheitsraum: Sehen Sie einen freien Anfahrkorridor mit einem Kegelwinkel von mindestens 45° um die Fuge vor, damit die Schweißdüse optimal zum Schmelzbad ausgerichtet werden kann.
- Extreme Handgelenkumorientierungen vermeiden: Gestalten Sie die Verbindungen so, dass der Roboter mehrere Nähte in einem durchgehenden Zug oder in derselben horizontalen Ebene (+Z nach unten) schweißen kann, und vermeiden Sie erzwungene Bewegungen der Achsen 5 und 6, die den Takt verlangsamen und das Kollisionsrisiko mit der Vorrichtung erhöhen.
Kontrolle von Spalt und Passung der Fügeverbindung
Einen konstanten Spalt fürchtet ein Roboter nicht; was den Prozess zerstört, ist ein schwankender Spalt:
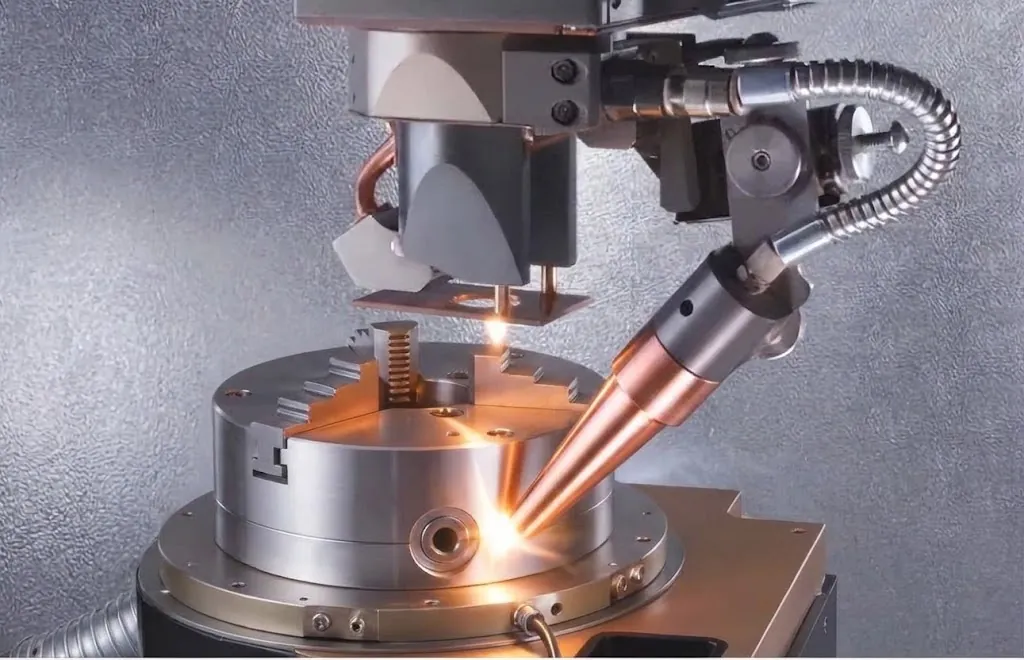
- Beim Laserschweißen (LBW) muss der Spalt zwischen den Blechen über die gesamte Länge konstant und strikt kleiner als 0,10–0,15 mm sein. Eine örtliche Abweichung auf 0,3 mm führt zum sofortigen Durchbrennen (Blow-through).
- Beim MIG-MAG-Schweißen kann der Roboter so programmiert werden, dass er einen Spalt von 1,0 mm überbrückt; schwankt das Teil jedoch durch ungenaues Biegen entlang der Naht zwischen 0 mm und 1,5 mm, bricht das Schmelzbad zusammen.
Die DFMA-Lösung: Konstruieren Sie Überlappverbindungen (Lap Joints) oder Bördelverbindungen (Flange Joints) statt reiner Stumpfstöße (Butt Joints). Überlappverbindungen gleichen Schnitt- und Rückfederungsschwankungen maßlich aus, ohne dass sich die Fuge öffnet.
Wärmeausdehnung und Vorrichtungskonstruktion
Beim intensiven Schweißen nimmt die Struktur Wärme auf und dehnt sich plastisch aus:
Werden Baugruppe und Vorrichtung an allen Enden starr gegen feste Anschläge gespannt, kann die Längsdehnung nicht ausweichen und wölbt das Blech nach oben – der Kontaktrohrabstand (Stick-out) ändert sich während des Roboterzugs.
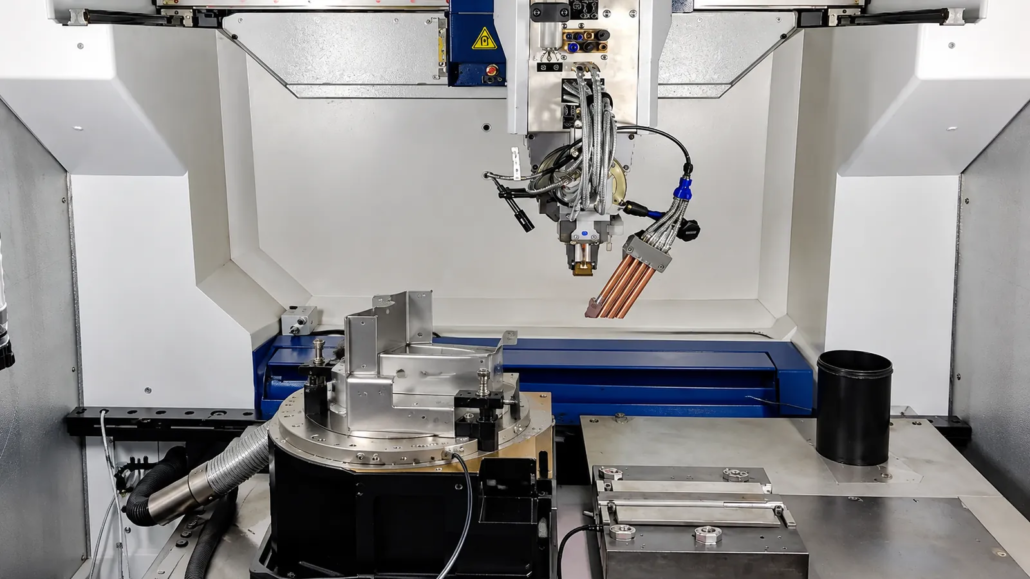
Die DFMA-Lösung: Legen Sie ein 3-2-1-Aufnahmesystem mit einem Festpunkt und schwimmenden oder geschlitzten Auflagen fest, das die Wärmeausdehnung in eine kontrollierte Richtung zulässt, sodass das Teil beim Abkühlen wieder sein Nennmaß erreicht, ohne die Vorrichtung zu verklemmen.
Manuelle vs. automatisierte Konstruktion von Fügeverbindungen: Vergleichstabelle
| Geometrischer Parameter | Konventionelle Konstruktion (manuell) | Für Automatisierung optimierte Konstruktion (Roboter) |
|---|---|---|
| Stoßart | Gerader Stumpfstoß (manuelle Ausrichtung nötig) | Überlappverbindung oder Stoß mit Stützlasche |
| Positionierung der Teile | Messen mit Lehren und Spannen mit Schraubzwingen | Selbstzentrierende Laschen und Schlitze (Tab & Slot) |
| Zugänglichkeit der Fuge | Enge Winkel, ausgeglichen durch das Können des Schweißers | Freier 45°-Kegelkorridor ohne Hindernisse |
| Poka-Yoke (Fehlervermeidung) | Abhängig von der Aufmerksamkeit des Werkers | Physische Asymmetrien, die eine verdrehte Montage verhindern |
| Umgang mit Wärmeausdehnung | Manuelles Richten mit Presse oder Brenner nach dem Schweißen | Geführte, nachgiebige Spannung, die die Ausdehnung aufnimmt |
| Nahtart | Lange durchgehende Umfangsnähte | Optimierte unterbrochene Nähte oder Clinchen |
Virtuelle Simulation der Fügeverbindung vor der Fertigung
Im modernen automatisierungsgerechten Konstruieren sollte die Zeichnung nicht an Einkauf oder Werkzeugbau freigegeben werden, ohne vorher eine Offline-Programmiersimulation (OLP) in einer 3D-Software (z. B. RobotStudio, DELMIA oder Process Simulate) durchlaufen zu haben:
- Erreichbarkeitsanalyse (Reachability Analysis): Prüfung, ob der Roboter Anfang und Ende jeder Naht erreicht, ohne an die Endlagen seiner Achsen zu stoßen oder in mathematische Singularitäten zu geraten.
- Kollisionserkennung: Dynamische Simulation der Brennerbewegung zusammen mit den Spannern der Schweißvorrichtung bei schnellen Anfahrbewegungen.
- Taktzeitoptimierung: Neuordnung der Schweißnähte, damit der Roboter Leerfahrten durch die Luft minimiert.
DFMA-Checkliste für die Konstruktion einer automatisierten Fügeverbindung
Bevor Sie die Konstruktion einer für die Roboterfertigung bestimmten Baugruppe freigeben, prüfen Sie:
- Verfügen die Teile über Laschen, Schlitze oder Noppen, mit denen sich die Baugruppe in einer einzigen, eindeutigen Lage vormontieren lässt?
- Ist gewährleistet, dass die Fuge ihre Lage mit einer Toleranz von weniger als dem halben Schweißdrahtdurchmesser (±0,5 mm) wiederholt?
- Gibt es um die Bahn einen Freiraum von mindestens 45°, um Kollisionen mit Gasdüse oder Zange zu vermeiden?
- Wurden kritische Stumpfstöße durch Überlappverbindungen ersetzt, die Schnittschwankungen und vorgelagerte Toleranzen aufnehmen?
- Weist das Teil asymmetrische Merkmale (Poka-Yoke) auf, die verhindern, dass ein Laderoboter es verkehrt herum handhabt?
Serienfertigung durch die Konstruktion der Fügeverbindung verbessern
Die Wirtschaftlichkeit einer Schweiß- oder Montageroboterzelle entscheidet sich nicht am Bedienpult des Roboters, sondern am CAD-Bildschirm des Konstrukteurs.
Wer eine mit manueller Denkweise konstruierte Baugruppe in die Automatisierung zwingt, erntet zwangsläufig Linienstillstände durch Zündfehler, Kollisionen mit der Vorrichtung und Ausschussteile. Werden die Teile dagegen mit selbstpositionierenden Merkmalen (Self-locating oder Self-fixturing Features), freien Zugängen und streuungstoleranten Fugen konstruiert, arbeitet der Roboter mit voller Leistung: mit sehr kurzen Taktzeiten, gleichbleibender metallurgischer Qualität und den wettbewerbsfähigsten Stückkosten am Markt.
Konstruktion von Fügeverbindungen für Industrieprojekte bei EDSAONE
Die Wahl einer Fügelösung sollte bereits in der Konstruktionsphase von Bauteil und Produktionsprozess erfolgen. Bei EDSAONE kann eine Herstellbarkeitsanalyse helfen, geometrische Randbedingungen, Toleranzen und Industrialisierungsanforderungen zu erkennen, bevor die Fertigungsstrategie festgelegt wird.
Haben Sie eine Metallbaugruppe, die Sie automatisieren möchten? Senden Sie uns Zeichnung oder CAD-Modell sowie Ihre Produktionsanforderungen, damit wir die technische Machbarkeit der Konstruktion prüfen.


