
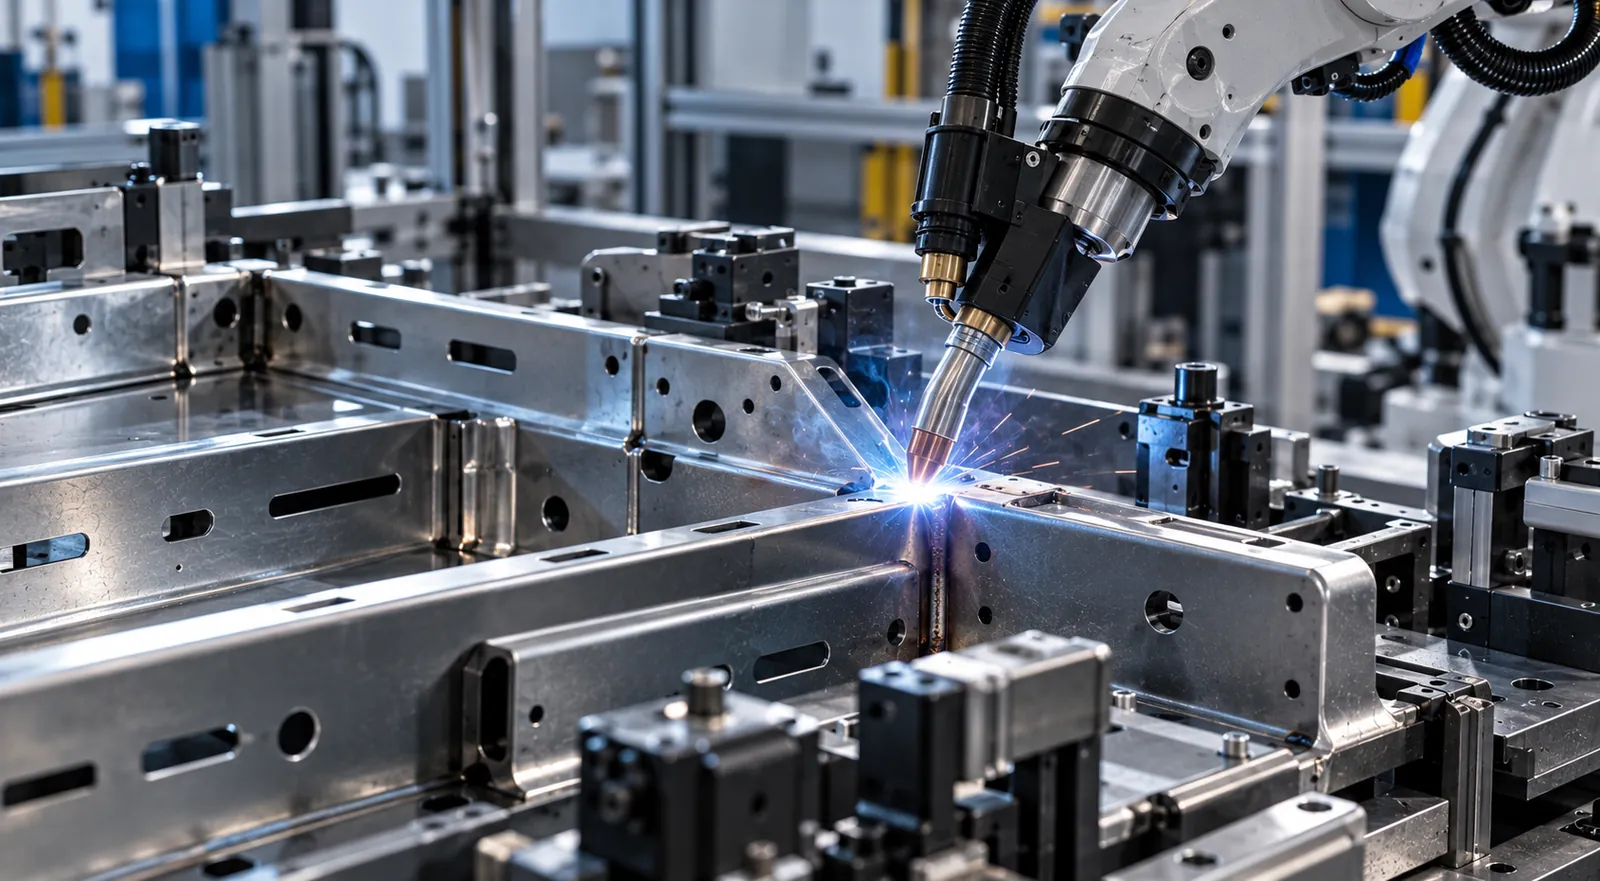
La conception d’un assemblage métallique détermine en grande partie si un ensemble en tôle peut être fabriqué de manière automatisée, répétable et rentable. Il ne suffit pas de choisir une technologie de soudage ou d’assemblage : la géométrie du joint, le positionnement des pièces, l’accessibilité de l’outil et les tolérances conditionnent le fonctionnement d’une cellule robotisée.
Dans ce guide, nous expliquons cinq principes de conception pour la fabrication et l’assemblage (DFM/DFMA), accompagnés d’une matrice comparative et d’une liste de contrôle pour préparer des assemblages métalliques destinés à la production en série.
Pourquoi la conception d’un assemblage métallique conditionne l’automatisation
Dans la fabrication en série de sous-ensembles en tôle et de composants structurels, l’automatisation du procédé d’assemblage (cellules robotisées de soudage MIG ou laser, postes de soudage par résistance ou presses de clinchage) est souvent présentée comme la solution ultime pour réduire les coûts de main-d’œuvre et multiplier la cadence.
Pourtant, transférer dans une cellule robotisée un ensemble conçu à l’origine pour le soudage ou le rivetage manuel aboutit souvent à un échec de production. Un opérateur dispose d’une capacité d’adaptation sensorielle : si une tôle arrive légèrement gauchie de l’outil ou présente un jeu irrégulier de 1,5 mm, il la force avec un levier, ajuste la pince, incline la torche ou ajoute du fil d’apport à la volée pour sauver le joint.
Le robot industriel, lui, ne sait pas improviser. C’est une machine extraordinairement rapide et répétable (±0,05 mm), mais totalement aveugle et rigide : si le joint métallique ne se trouve pas exactement à la coordonnée programmée dans l’espace 3D, l’arc sautera hors de l’arête, percera la tôle ou laissera un faux cordon sans fusion.
Dans une optique de conception pour la fabrication et l’assemblage (DFMA), automatiser ne consiste pas à remplacer le soudeur par un bras robotisé, mais à repenser la géométrie des pièces pour rendre le procédé insensible à la variabilité. Ce guide détaille les règles de conception indispensables pour des assemblages métalliques pensés dès l’origine pour une fabrication robotisée et autonome.
Cinq principes pour concevoir des assemblages métalliques automatisés
Pour qu’un ensemble métallique s’assemble à haute cadence sans arrêts de ligne ni rebuts, le modèle CAO doit intégrer cinq principes géométriques :
Autopositionnement géométrique de l’assemblage (tab & slot)
En fabrication manuelle, le positionnement dépend de l’opérateur qui mesure, aligne et bride les pièces contre des butées. Dans une cellule automatisée, le temps de cycle du robot est gaspillé s’il dépend de montages complexes comportant des dizaines de brides pneumatiques qui gênent la trajectoire.
La solution DFMA : intégrez à l’emboutissage ou à la découpe laser des géométries tenon-mortaise (tab-and-slot), des bossages emboutis (dimples) ou des pattes chanfreinées autocentreuses.
Effet opérationnel : les pièces s’emboîtent comme un jeu de construction dans une position unique et sans ambiguïté, par gravité ou avec une légère pression de chargement. Le montage de soudage (fixture) est considérablement simplifié et se réduit à un simple support à bridage rapide.
Répétabilité et tolérances de position du joint
En soudage à l’arc robotisé (MIG/MAG), la règle d’or pour éviter les dérives de trajectoire sans recourir à des systèmes coûteux de vision ou de suivi de joint par l’arc (seam tracking) est :
Δposition du joint ≤ ±½ ∅fil
Avec un fil standard de 1,0 mm, la position réelle de la rainure de joint ne doit pas varier de plus de ±0,5 mm par rapport au programme du robot.
Pour y parvenir, les références de fabrication de chaque pièce emboutie doivent coïncider avec les points d’appui du montage robotisé. Ne cotez pas les pièces avec des chaînes de cotes cumulatives ; reliez les faces qui forment le joint à une référence primaire commune poinçonnée à plat au premier poste de l’outil.
Accessibilité des torches, pinces et outils
Une erreur récurrente du bureau d’études consiste à vérifier en CAO que la torche de soudage ou la pince à souder par points « touche » la ligne de joint, en oubliant de modéliser la tête réelle avec ses gaines, câbles de masse et buses de gaz :
- Enveloppe conique de sécurité : réservez un couloir d’approche libre avec un angle conique d’au moins 45° autour du joint pour permettre l’orientation optimale de la buse par rapport au bain de fusion.
- Éviter les réorientations extrêmes du poignet : concevez les joints de façon que le robot puisse réaliser plusieurs cordons en une seule passe continue ou dans un même plan horizontal (+Z descendant), en évitant les mouvements forcés des axes 5 et 6 qui ralentissent le cycle et augmentent le risque de collision avec l’outillage.
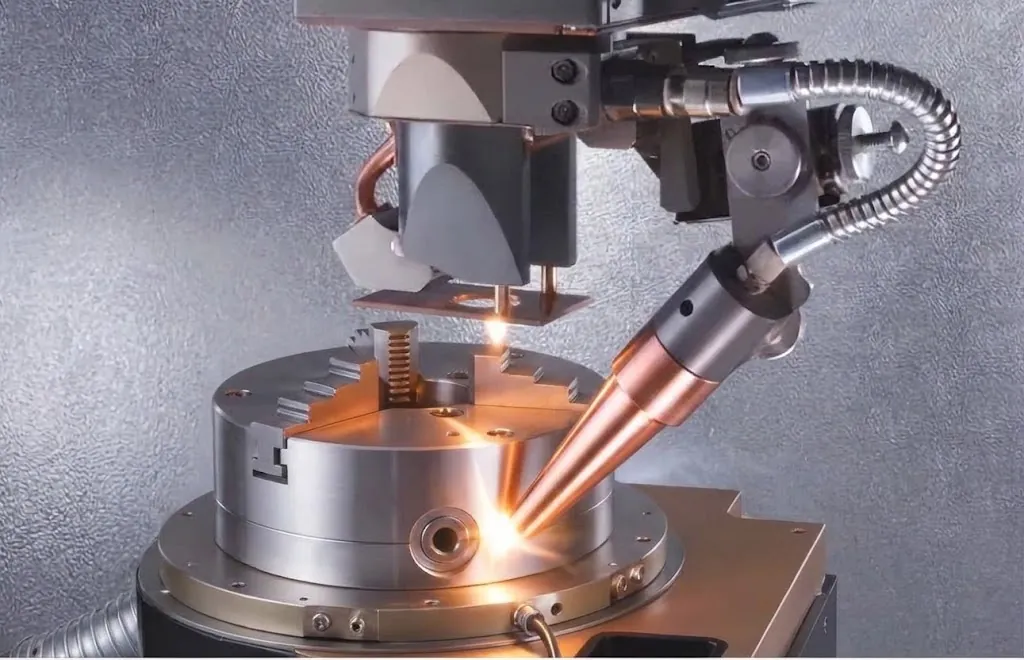
Maîtrise du jeu et de l’accostage du joint
Un robot ne craint pas un jeu fixe ; ce qui détruit le procédé, c’est le jeu variable :
- En soudage laser (LBW), le jeu entre tôles doit être strictement inférieur à 0,10–0,15 mm et constant sur toute la longueur. Une variation locale à 0,3 mm provoquera un perçage immédiat (blow-through).
- En soudage MIG-MAG, le robot peut être programmé pour combler 1,0 mm de jeu, mais si la pièce varie de 0 mm à 1,5 mm le long du cordon à cause d’un pliage imprécis, le bain de fusion s’effondrera.
La solution DFMA : concevez des joints à recouvrement (lap joints) ou à bord tombé (flange joints) plutôt que des joints bout à bout purs (butt joints). Les joints à recouvrement absorbent dimensionnellement les variations de découpe et de retour élastique sans ouvrir le jeu.
Dilatation thermique et conception du montage
Pendant un soudage intensif, la structure absorbe de la chaleur et se dilate plastiquement :
Si l’ensemble et son montage sont bridés rigidement à toutes leurs extrémités contre des butées fixes, la dilatation longitudinale n’a pas d’échappatoire et fait flamber la tôle vers le haut, modifiant la distance buse-pièce (stick-out) pendant la passe du robot.
La solution DFMA : définissez un système de mise en position 3-2-1 avec un point fixe et des appuis flottants ou oblongs qui laissent la dilatation thermique s’exercer dans une direction maîtrisée, afin de retrouver la cote nominale au refroidissement sans bloquer le montage.
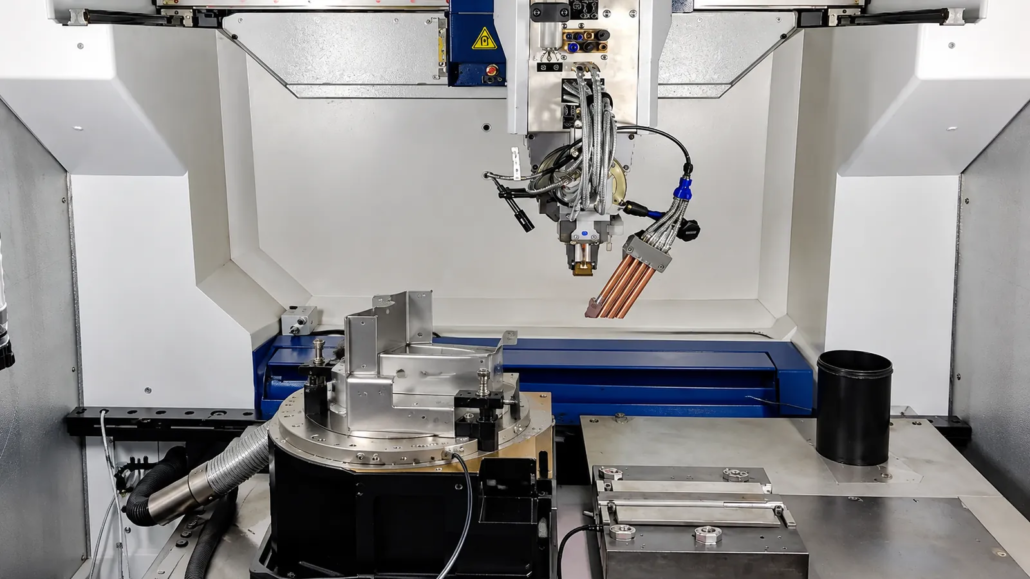
Conception d’assemblage métallique manuelle ou automatisée : tableau comparatif
| Paramètre géométrique | Conception conventionnelle (manuelle) | Conception optimisée pour l’automatisation (robot) |
|---|---|---|
| Configuration du joint | Joint bout à bout droit (alignement manuel nécessaire) | Joint à recouvrement ou avec bord d’appui |
| Positionnement entre pièces | Mesure avec gabarits et bridage par serre-joints | Tenon et mortaise (tab & slot) autocentreurs |
| Accessibilité du joint | Angles serrés compensés par le savoir-faire du soudeur | Couloir conique libre de 45° sans obstacle |
| Poka-yoke (détrompage) | Repose sur l’attention visuelle de l’opérateur | Asymétries physiques empêchant le montage inversé |
| Gestion de la dilatation | Redressage manuel à la presse ou au chalumeau après soudage | Bridage élastique guidé qui absorbe la dilatation |
| Type de cordon | Longs cordons continus périphériques | Cordons discontinus optimisés ou clinchage |
Simulation virtuelle de l’assemblage métallique avant fabrication
Dans la conception actuelle pour l’automatisation, le plan ne doit pas être transmis aux achats ni à l’outillage sans être passé par une simulation de programmation hors ligne (Offline Programming – OLP) dans un logiciel 3D (comme RobotStudio, DELMIA ou Process Simulate) :
- Vérification de l’accessibilité cinématique (Reachability Analysis) : contrôle que le robot atteint le début et la fin de chaque cordon sans atteindre les limites de course de ses axes ni entrer dans des singularités mathématiques.
- Détection des collisions : simulation dynamique du mouvement de la torche avec les brides du montage de soudage lors des transitions d’approche rapide.
- Optimisation des temps de cycle : réorganisation des cordons pour minimiser les déplacements à vide du robot.
Check-list DFMA pour concevoir un assemblage métallique automatisé
Avant de figer la conception d’un sous-ensemble destiné à une fabrication robotisée, vérifiez :
- Les pièces comportent-elles des tenons, des mortaises ou des bossages permettant de pré-assembler l’ensemble dans une position unique et sans ambiguïté ?
- Est-il garanti que le joint physique répète sa position avec une tolérance inférieure à la moitié du diamètre du fil de soudage (±0,5 mm) ?
- Existe-t-il un espace libre d’au moins 45° autour de la trajectoire pour éviter les collisions avec la buse de gaz ou la pince ?
- Les joints bout à bout critiques ont-ils été remplacés par des joints à recouvrement absorbant les variations de découpe et les tolérances amont ?
- La pièce comporte-t-elle des asymétries (poka-yoke) qui empêchent un robot de chargement de la manipuler à l’envers ?
Améliorer la fabrication en série dès la conception de l’assemblage
La rentabilité d’une cellule robotisée de soudage ou d’assemblage ne se décide pas au pupitre du robot, mais sur l’écran CAO de l’ingénieur de conception.
Forcer l’automatisation d’un ensemble conçu avec une logique manuelle conduit inévitablement à des arrêts de ligne pour défauts d’amorçage d’arc, à des collisions avec l’outillage et à des pièces rebutées. À l’inverse, lorsque les pièces sont conçues avec des géométries autopositionnantes (self-locating ou self-fixturing features), des accès dégagés et des joints tolérants à la variation, le robot travaille à pleine capacité : cycles très rapides, qualité métallurgique constante et coût unitaire parmi les plus compétitifs du marché.
Conception d’assemblages métalliques pour projets industriels chez EDSAONE
Le choix d’une solution d’assemblage doit être abordé dès la phase de conception du composant et du procédé de production. Chez EDSAONE, l’analyse de fabricabilité peut aider à identifier les contraintes géométriques, les tolérances et les exigences d’industrialisation avant de définir la stratégie de fabrication.
Vous avez un ensemble métallique à automatiser ? Partagez le plan ou le modèle CAO ainsi que vos exigences de production pour que nous étudiions la faisabilité technique de la conception.


