Diseño de unión metálica para automatizar la fabricación en serie
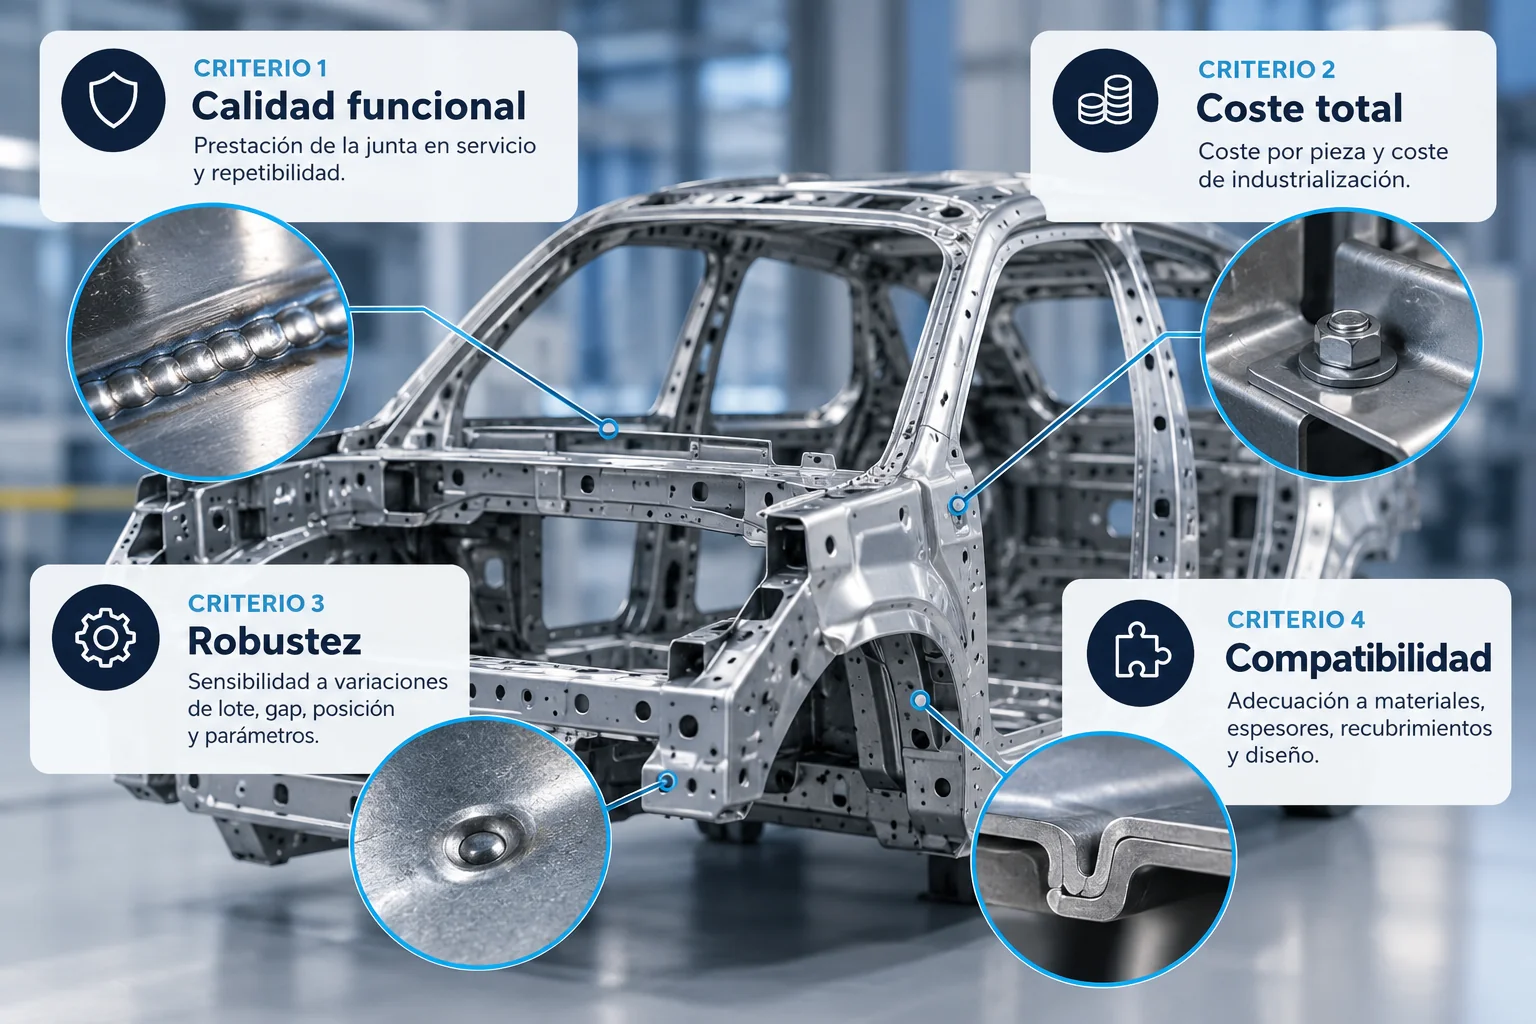
El diseño de una unión metálica determina en gran medida si un conjunto de chapa puede fabricarse de forma automatizada, repetible y rentable. No basta con seleccionar una tecnología de soldadura o ensamblaje: la geometría de la junta, el posicionamiento de las piezas, la accesibilidad de la herramienta y las tolerancias condicionan el funcionamiento de una celda robotizada.
En esta guía explicamos cinco principios de diseño para fabricación y ensamblaje (DFM/DFMA), junto con una matriz comparativa y una lista de verificación para preparar uniones metálicas destinadas a producción en serie.
Por qué el diseño de una unión metálica condiciona la automatización
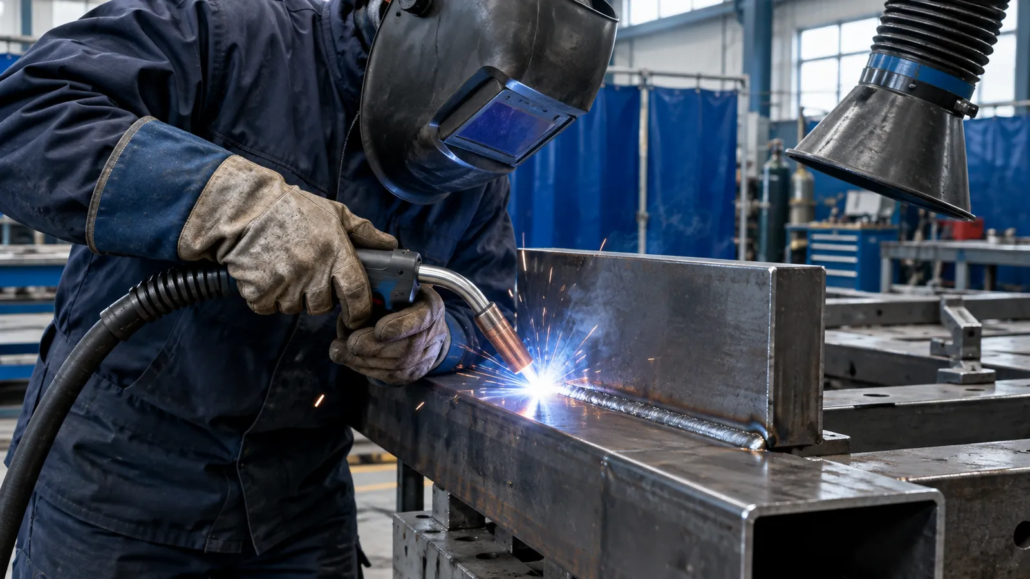
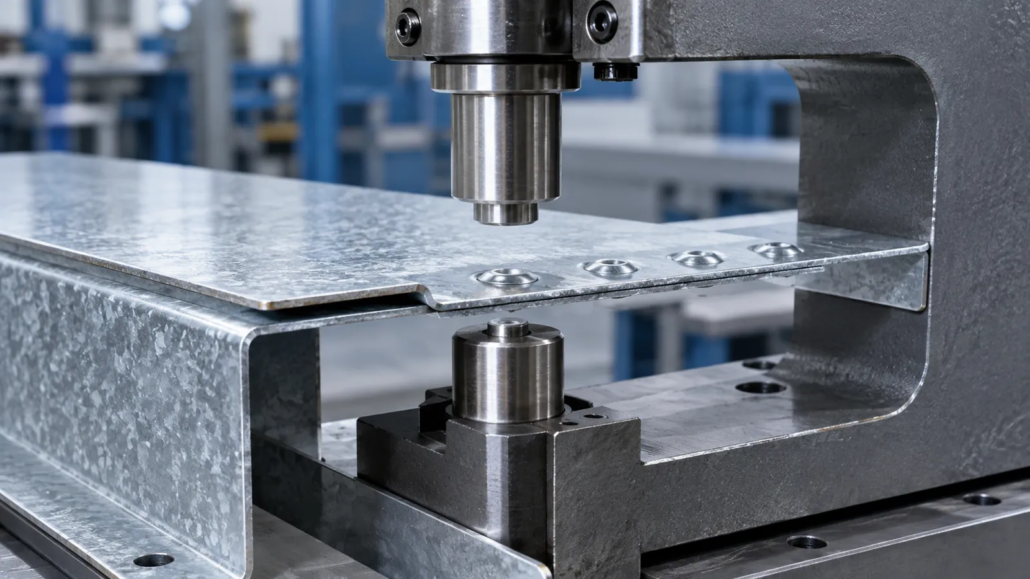
En la fabricación en serie de subconjuntos de chapa metálica y componentes estructurales, la automatización del proceso de unión (mediante celdas robotizadas de soldadura MIG, láser, estaciones de soldadura por resistencia o prensas de clinchado) se presenta con frecuencia como la solución definitiva para reducir costes de mano de obra y multiplicar la cadencia productiva.
Sin embargo, trasladar a una celda robotizada un conjunto diseñado originalmente para soldadura o remachado manual suele desembocar en un fracaso productivo. Un operario humano posee adaptabilidad sensorial: si una chapa viene ligeramente alabeada por el troquel o presenta una holgura irregular de 1,5 mm, la fuerza con una palanca, ajusta la pinza, inclina la antorcha o añade más hilo de aporte sobre la marcha para salvar la unión.
El robot industrial, en cambio, carece de esa capacidad de improvisación. Es una máquina extraordinariamente rápida y repetible (±0,05 mm), pero completamente ciega y rígida: si la junta metálica no se encuentra exactamente en la coordenada programada en el espacio 3D, el arco saltará fuera de la arista, perforará la chapa o dejará un cordón falso sin fusión.
Desde la perspectiva de Diseño para Fabricación y Ensamblaje (DFMA), automatizar no consiste en sustituir al soldador por un brazo robótico; consiste en rediseñar la geometría de las piezas para que el proceso sea inmune a la variabilidad. Esta guía detalla las reglas de diseño indispensables para concebir uniones metálicas concebidas desde el origen para la fabricación robotizada y desasistida.
Cinco principios para diseñar uniones metálicas automatizadas
Para garantizar que un conjunto metálico se ensamble a alta cadencia sin paradas de línea ni rechazos, el modelo CAD debe incorporar cinco principios geométricos:
Autoposicionamiento geométrico de la unión metálica (tab & slot)
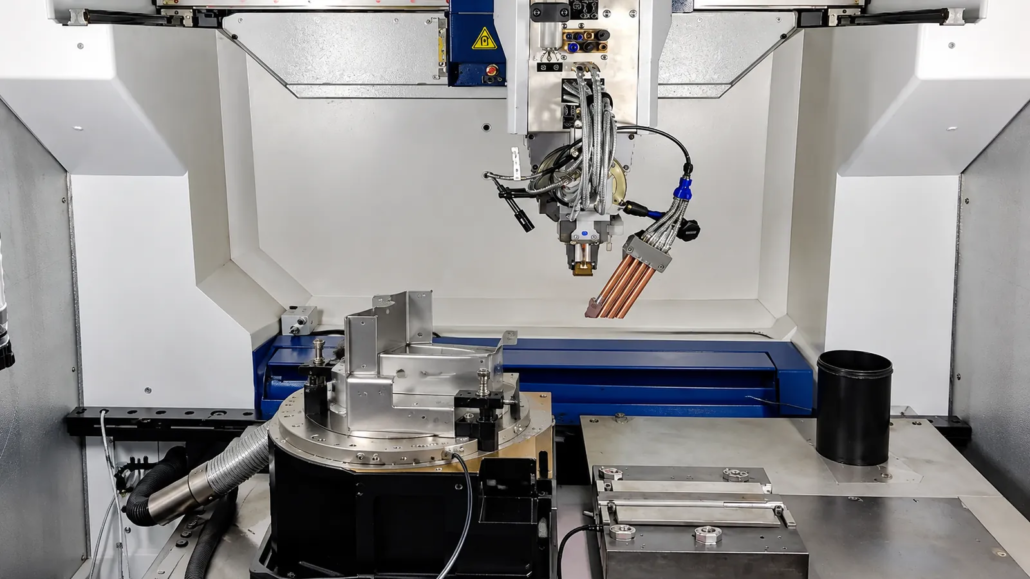
En la fabricación manual, el posicionamiento depende de que el operario mida, alinee y sujete las piezas contra topes. En una celda automatizada, el tiempo de ciclo del robot se desperdicia si se depende de bancadas de fijación complejas con decenas de mordazas neumáticas que entorpecen la trayectoria.
La solución DFMA: Integre en la estampación o corte láser geometrías de lengüeta y ranura (tab-and-slot), resaltes embutidos (dimples) o pestañas con chaflán de autocentrado.
Efecto operativo: Las piezas encajan entre sí como piezas de mecano en una única posición inequívoca por gravedad o con una leve presión de carga. El útil de soldadura (fixture) se simplifica drásticamente, reduciéndose a un soporte básico de amarre rápido.
Repetibilidad y tolerancias de posición de la junta
En soldadura por arco robotizada (MIG/MAG), la regla de oro para evitar desvíos de trayectoria sin recurrir a costosos sistemas de visión artificial o palpado por arco (seam tracking) es:
Δposición junta ≤ ±½ ∅hilo
Si se emplea hilo estándar de 1,0 mm, la posición real de la ranura de unión no puede variar más de ±0,5 mm respecto al programa del robot.
Para lograrlo, los datums de fabricación de cada pieza estampada deben coincidir con los puntos de apoyo del útil robotizado. No dimensione las piezas con cadenas de cotas acumulativas; enlace las caras que conforman la junta a un datum primario común punzonado en plano en la primera estación del troquel.
Accesibilidad de antorchas, pinzas y herramientas
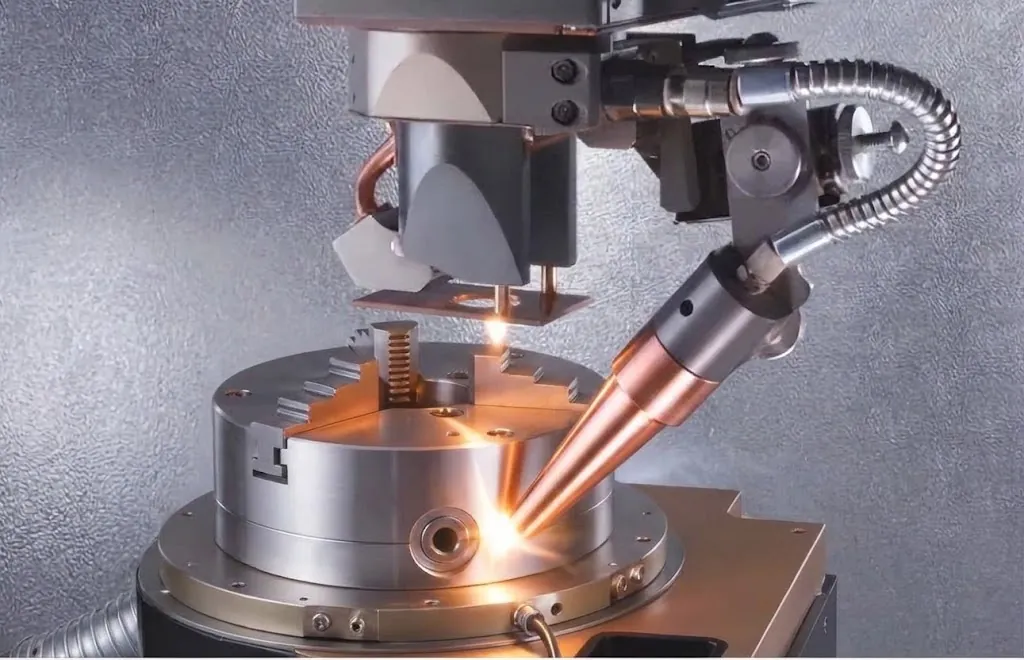
Un error recurrente de la oficina técnica es comprobar en CAD que la antorcha de soldadura o la pinza de puntos «toca» la línea de unión, olvidando modelar el cabezal real con sus mangueras, cables de masa y toberas de gas:
- Envolvente cónica de seguridad: Reserve un corredor de aproximación libre con un ángulo cónico de al menos 45° alrededor de la junta para permitir la orientación óptima de la tobera de soldadura respecto al baño de fusión.
- Evitar reorientaciones extremas de muñeca: Diseñe las uniones de modo que el robot pueda recorrer múltiples cordones en una sola pasada continua o en un mismo plano horizontal (+Z descendente), evitando movimientos forzados de los ejes 5 y 6 que ralentizan el ciclo y aumentan el riesgo de colisión con el utillaje.
Control de la holgura y ajuste de la unión metálica
A un robot no le asusta una holgura fija; lo que destruye el proceso es la holgura variable:
- En soldadura láser (LBW), la holgura entre chapas debe ser estrictamente inferior a 0,10–0,15 mm constante en toda la longitud. Una variación local a 0,3 mm provocará una perforación instantánea (blow-through).
- En soldadura MIG-MAG, el robot puede programarse para puentear 1,0 mm de ranura, pero si la pieza varía de 0 mm a 1,5 mm a lo largo del cordón por imprecisión en el doblado, el baño de fusión colapsará.
La solución DFMA: Diseñe uniones solapadas (lap joints) o con pestaña doblada (flange joints) en lugar de uniones a tope puras (butt joints). Las uniones solapadas absorben dimensionalmente las variaciones de corte y retorno elástico sin abrir la luz de junta.
Dilatación térmica y diseño del utillaje
Durante la soldadura masiva, la estructura absorbe calor y dilata plásticamente:
Si el diseño del conjunto y su útil lo amarran rígidamente por todos sus extremos contra topes fijos, la dilatación longitudinal no tiene escape y pandeará la chapa hacia arriba, modificando la distancia tobera-pieza (stick-out) durante la pasada del robot.
La solución DFMA: Defina un sistema de fijación 3-2-1 con un punto fijo y apoyos flotantes o ranurados que permitan la expansión térmica en una dirección controlada, recuperando la cota nominal al enfriarse sin agarrotar el utillaje.
Diseño de unión metálica manual vs automatizada: tabla comparativa
| Parámetro Geométrico | Diseño Convencional (Manual) | Diseño Optimizado para Automatización (Robot) |
|---|---|---|
| Configuración de junta | Unión a tope recta (exige alineación manual) | Unión solapada o con pestaña de respaldo |
| Posicionamiento entre piezas | Medición con útiles y fijación con sargentos | Lengüeta y ranura (Tab & Slot) autocentrante |
| Accesibilidad de la unión | Ángulos estrechos salvados con pericia del soldador | Corredor cónico libre de 45° sin obstáculos |
| Poka-Yoke (Prevención error) | Confiado a la atención visual del operario | Asimetrías físicas que impiden montaje invertido |
| Gestión de dilatación | Enderezado manual con prensa o soplete tras soldar | Fijación elástica guiada que absorbe la expansión |
| Tipo de cordón | Cordones continuos perimétricos extensos | Cordones intermitentes optimizados o clinchado |
Simulación virtual de la unión metálica antes de fabricar
En el diseño contemporáneo para automatización, el plano no debe liberarse a compras ni a matricería sin haber pasado por una simulación de programación fuera de línea (Offline Programming – OLP) en software 3D (como RobotStudio, DELMIA o Process Simulate):
- Chequeo de alcance cinemático (Reachability Analysis): Verificación de que el robot alcanza el inicio y fin de cada cordón sin alcanzar los límites de carrera de sus ejes ni entrar en singularidades matemáticas.
- Detección de colisiones: Simulación dinámica del movimiento de la antorcha junto con las bridas del útil de soldadura en las transiciones de aproximación rápida.
- Optimización de tiempos de ciclo: Redistribución de las costuras de soldadura para que el robot minimice los desplazamientos en vacío en el aire.
Checklist DFMA para diseñar una unión metálica automatizada
Antes de congelar el diseño de un subconjunto destinado a fabricación robotizada, verifique:
- ¿Las piezas incorporan lengüetas, ranuras o resaltes que permiten premontar el conjunto en una única posición inequívoca?
- ¿Se garantiza que la junta física repite su posición dentro de una tolerancia inferior a la mitad del diámetro del hilo de soldadura (±0,5 mm)?
- ¿Existe un espacio libre de al menos 45° alrededor de la trayectoria para evitar colisiones con la tobera de gas o la pinza?
- ¿Se han sustituido uniones a tope críticas por uniones solapadas que absorban variaciones de corte y tolerancias previas?
- ¿Dispone la pieza de geometrías asimétricas (poka-yoke) que impidan que un robot de carga manipule la pieza al revés?
Cómo mejorar la fabricación en serie desde el diseño de la unión metálica
La rentabilidad de una celda robotizada de soldadura o ensamblaje no se decide en el panel de control del robot, sino en la pantalla CAD del ingeniero de diseño.
Forzar la automatización de un conjunto concebido con mentalidad manual conduce inevitablemente a paradas de línea por falsos encendidos de arco, colisiones con el utillaje y piezas desechadas. Por el contrario, cuando las piezas se diseñan con geometrías autolocalizables (self-locating o self-fixturing features), accesos despejados y juntas tolerantes a la variación, el robot trabaja a su máxima capacidad: con ciclos muy rápidos, calidad metalúrgica constante y el coste unitario más competitivo del mercado.
Diseño de uniones metálicas para proyectos industriales en EDSAONE
La selección de una solución de unión debe abordarse desde la fase de diseño del componente y del proceso productivo. En EDSAONE, el análisis de fabricabilidad puede ayudar a identificar condicionantes geométricos, tolerancias y requisitos de industrialización antes de definir la estrategia de fabricación.
¿Tienes un conjunto metálico que quieres automatizar? Comparte el plano o modelo CAD y los requisitos de producción para estudiar la viabilidad técnica del diseño.