• News
  • Kataloge
  • Arbeiten Sie bei uns
    • EU
    • EN-US
    • FR
    • DE
    • ES
  • ESEUENFRDE
  • Euskara Euskara Baskisch eu
  • English English Englisch en-us
  • Français Français Französisch fr
  • Deutsch Deutsch Deutsch de
  • Español Español Spanisch es
Edsaone
+34 946 217 200Technische Beratung anfragen
  • Über uns
    • Geschichte und Entwicklung
  • Fertigungstechnik
    • Fertigungstechnik
    • Produktentwicklung
  • EDSA-Technologien
    • EDSA-Technologien
    • MESHIND-Technologien
  • Industrielle Fertigungskompetenzen
    • Industrielle Fertigungskompetenzen
    • Industrialisierung und Prozessoptimierung
    • Konstruktionsbüro und angewandte Ingenieurleistungen
  • Urbane und industrielle Mobilität
    • Urbane und industrielle Mobilität
    • HVAC, Energie und technische Infrastruktur
    • Industrie, Ausrüstung und Sonderanwendungen
  • Qualität
  • Kontakt
  • News
  • Kataloge
  • Arbeiten Sie bei uns
  • ESEUENFRDE
  • Click to open the search input field Click to open the search input field Suche
  • Menü Menü

Archiv für die Kategorie: Technologien

Du bist hier: Startseite1 / Technologien
Robot de soldadura MIG soldando un bastidor de acero sujeto en un útil de fijación

Konstruktion metallischer Fügeverbindungen für die automatisierte Serienfertigung

20 de Oktober de 2026/0 Kommentare/in Technologien/von K4r4t313G3tx0

Die Konstruktion einer metallischen Fügeverbindung entscheidet maßgeblich darüber, ob eine Blechbaugruppe automatisiert, reproduzierbar und wirtschaftlich gefertigt werden kann. Es genügt nicht, eine Schweiß- oder Montagetechnologie auszuwählen: Fugengeometrie, Positionierung der Teile, Zugänglichkeit des Werkzeugs und Toleranzen bestimmen, wie gut eine Roboterzelle funktioniert.

In diesem Leitfaden erläutern wir fünf Prinzipien des fertigungs- und montagegerechten Konstruierens (DFM/DFMA) sowie eine Vergleichsmatrix und eine Checkliste zur Vorbereitung metallischer Fügeverbindungen für die Serienfertigung.

Warum die Konstruktion einer Fügeverbindung über die Automatisierung entscheidet

In der Serienfertigung von Blechbaugruppen und Strukturbauteilen wird die Automatisierung des Fügeprozesses (mit MIG- oder Laserschweiß-Roboterzellen, Widerstandsschweißstationen oder Clinchpressen) häufig als die Lösung schlechthin präsentiert, um Lohnkosten zu senken und die Ausbringung zu vervielfachen.

Wird jedoch eine Baugruppe, die ursprünglich für manuelles Schweißen oder Nieten konstruiert wurde, in eine Roboterzelle überführt, endet das oft in einem Produktionsfehlschlag. Ein Werker verfügt über sensorische Anpassungsfähigkeit: Kommt ein Blech leicht verzogen aus dem Werkzeug oder weist es einen unregelmäßigen Spalt von 1,5 mm auf, drückt er es mit einem Hebel zurecht, justiert die Zange, neigt den Brenner oder gibt spontan mehr Zusatzdraht zu, um die Naht zu retten.

Der Industrieroboter dagegen kann nicht improvisieren. Er ist eine außerordentlich schnelle und wiederholgenaue Maschine (±0,05 mm), aber völlig blind und starr: Liegt die Fuge nicht exakt an der programmierten Koordinate im 3D-Raum, springt der Lichtbogen von der Kante, brennt durch das Blech oder hinterlässt eine Scheinnaht ohne Bindung.

Aus Sicht des fertigungs- und montagegerechten Konstruierens (DFMA) bedeutet Automatisieren nicht, den Schweißer durch einen Roboterarm zu ersetzen, sondern die Teilegeometrie so umzugestalten, dass der Prozess unempfindlich gegenüber Streuungen wird. Dieser Leitfaden beschreibt die unverzichtbaren Konstruktionsregeln für Fügeverbindungen, die von Anfang an für die robotergestützte, mannlose Fertigung ausgelegt sind.

Fünf Prinzipien für die Konstruktion automatisierter Fügeverbindungen

Damit eine Metallbaugruppe mit hoher Taktzahl ohne Linienstillstände oder Ausschuss gefügt werden kann, muss das CAD-Modell fünf geometrische Prinzipien berücksichtigen:

Geometrische Selbstpositionierung der Fügeverbindung (Tab & Slot)

In der manuellen Fertigung hängt die Positionierung davon ab, dass der Werker die Teile misst, ausrichtet und gegen Anschläge spannt. In einer automatisierten Zelle geht Robotertaktzeit verloren, wenn komplexe Vorrichtungen mit Dutzenden pneumatischer Spanner die Bahn behindern.

Die DFMA-Lösung: Integrieren Sie beim Stanzen oder Laserschneiden Laschen-Schlitz-Geometrien (Tab-and-Slot), eingeprägte Noppen (Dimples) oder selbstzentrierende, gefaste Laschen.

Wirkung im Betrieb: Die Teile greifen wie ein Baukasten in einer einzigen, eindeutigen Lage ineinander – durch Schwerkraft oder mit leichtem Einlegedruck. Die Schweißvorrichtung (Fixture) wird drastisch vereinfacht und reduziert sich auf eine einfache Schnellspannaufnahme.

Wiederholgenauigkeit und Lagetoleranzen der Fuge

Beim robotergestützten Lichtbogenschweißen (MIG/MAG) lautet die goldene Regel, um Bahnabweichungen ohne teure Bildverarbeitungssysteme oder Lichtbogensensorik (Seam Tracking) zu vermeiden:

ΔFugenlage ≤ ±½ ∅Draht

Bei Standarddraht mit 1,0 mm darf die tatsächliche Lage der Fuge nicht mehr als ±0,5 mm vom Roboterprogramm abweichen.

Dazu müssen die Fertigungsbezüge jedes Stanzteils mit den Auflagepunkten der Robotervorrichtung übereinstimmen. Bemaßen Sie die Teile nicht mit kumulativen Maßketten; beziehen Sie die Flächen der Fuge auf einen gemeinsamen Primärbezug, der in der ersten Werkzeugstation eben gelocht wird.

Zugänglichkeit für Brenner, Zangen und Werkzeuge

Ein häufiger Fehler im Konstruktionsbüro ist es, im CAD zu prüfen, ob der Schweißbrenner oder die Punktschweißzange die Fügelinie „berührt“, ohne den realen Kopf mit Schlauchpaket, Massekabeln und Gasdüsen zu modellieren:

  • Kegelförmiger Sicherheitsraum: Sehen Sie einen freien Anfahrkorridor mit einem Kegelwinkel von mindestens 45° um die Fuge vor, damit die Schweißdüse optimal zum Schmelzbad ausgerichtet werden kann.
  • Extreme Handgelenkumorientierungen vermeiden: Gestalten Sie die Verbindungen so, dass der Roboter mehrere Nähte in einem durchgehenden Zug oder in derselben horizontalen Ebene (+Z nach unten) schweißen kann, und vermeiden Sie erzwungene Bewegungen der Achsen 5 und 6, die den Takt verlangsamen und das Kollisionsrisiko mit der Vorrichtung erhöhen.
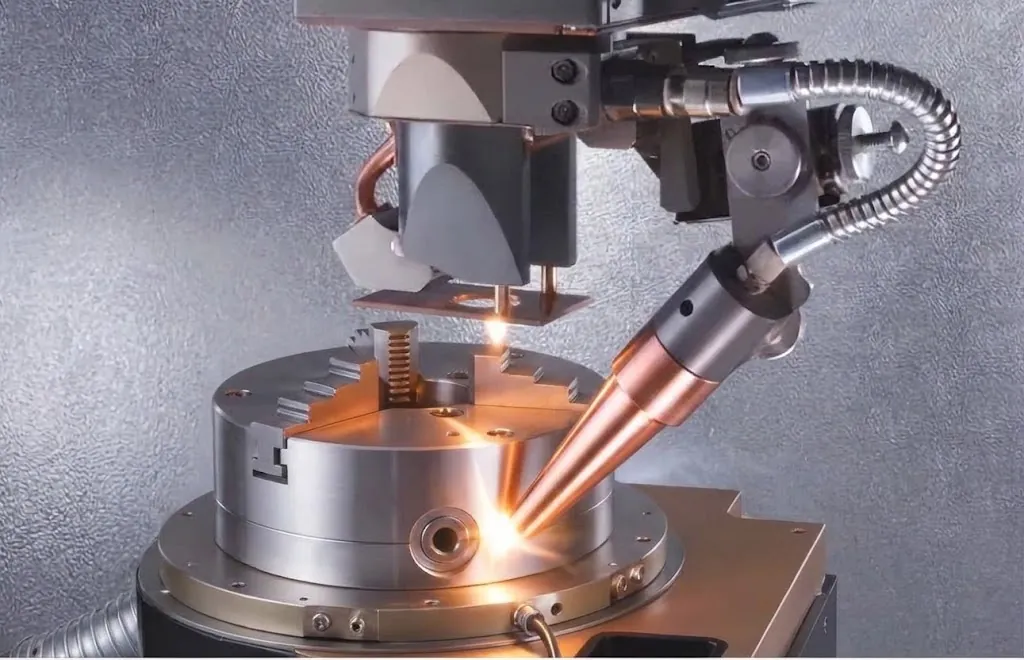
Laserschweißkopf mit Zusatzdrahtbrenner über einem im Futter gespannten Teil

Kontrolle von Spalt und Passung der Fügeverbindung

Einen konstanten Spalt fürchtet ein Roboter nicht; was den Prozess zerstört, ist ein schwankender Spalt:

  • Beim Laserschweißen (LBW) muss der Spalt zwischen den Blechen über die gesamte Länge konstant und strikt kleiner als 0,10–0,15 mm sein. Eine örtliche Abweichung auf 0,3 mm führt zum sofortigen Durchbrennen (Blow-through).
  • Beim MIG-MAG-Schweißen kann der Roboter so programmiert werden, dass er einen Spalt von 1,0 mm überbrückt; schwankt das Teil jedoch durch ungenaues Biegen entlang der Naht zwischen 0 mm und 1,5 mm, bricht das Schmelzbad zusammen.

Die DFMA-Lösung: Konstruieren Sie Überlappverbindungen (Lap Joints) oder Bördelverbindungen (Flange Joints) statt reiner Stumpfstöße (Butt Joints). Überlappverbindungen gleichen Schnitt- und Rückfederungsschwankungen maßlich aus, ohne dass sich die Fuge öffnet.

Wärmeausdehnung und Vorrichtungskonstruktion

Beim intensiven Schweißen nimmt die Struktur Wärme auf und dehnt sich plastisch aus:

Werden Baugruppe und Vorrichtung an allen Enden starr gegen feste Anschläge gespannt, kann die Längsdehnung nicht ausweichen und wölbt das Blech nach oben – der Kontaktrohrabstand (Stick-out) ändert sich während des Roboterzugs.

Die DFMA-Lösung: Legen Sie ein 3-2-1-Aufnahmesystem mit einem Festpunkt und schwimmenden oder geschlitzten Auflagen fest, das die Wärmeausdehnung in eine kontrollierte Richtung zulässt, sodass das Teil beim Abkühlen wieder sein Nennmaß erreicht, ohne die Vorrichtung zu verklemmen.
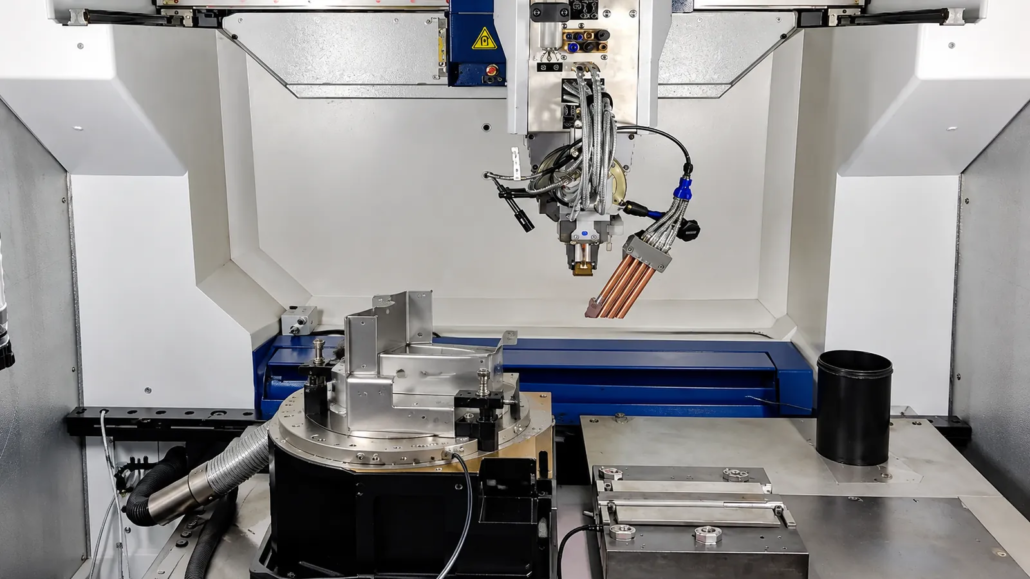
Roboter-Laserschweißzelle mit Spannvorrichtung auf einem Drehtisch

Manuelle vs. automatisierte Konstruktion von Fügeverbindungen: Vergleichstabelle

Geometrischer Parameter Konventionelle Konstruktion (manuell) Für Automatisierung optimierte Konstruktion (Roboter)
Stoßart Gerader Stumpfstoß (manuelle Ausrichtung nötig) Überlappverbindung oder Stoß mit Stützlasche
Positionierung der Teile Messen mit Lehren und Spannen mit Schraubzwingen Selbstzentrierende Laschen und Schlitze (Tab & Slot)
Zugänglichkeit der Fuge Enge Winkel, ausgeglichen durch das Können des Schweißers Freier 45°-Kegelkorridor ohne Hindernisse
Poka-Yoke (Fehlervermeidung) Abhängig von der Aufmerksamkeit des Werkers Physische Asymmetrien, die eine verdrehte Montage verhindern
Umgang mit Wärmeausdehnung Manuelles Richten mit Presse oder Brenner nach dem Schweißen Geführte, nachgiebige Spannung, die die Ausdehnung aufnimmt
Nahtart Lange durchgehende Umfangsnähte Optimierte unterbrochene Nähte oder Clinchen

Virtuelle Simulation der Fügeverbindung vor der Fertigung

Im modernen automatisierungsgerechten Konstruieren sollte die Zeichnung nicht an Einkauf oder Werkzeugbau freigegeben werden, ohne vorher eine Offline-Programmiersimulation (OLP) in einer 3D-Software (z. B. RobotStudio, DELMIA oder Process Simulate) durchlaufen zu haben:

  • Erreichbarkeitsanalyse (Reachability Analysis): Prüfung, ob der Roboter Anfang und Ende jeder Naht erreicht, ohne an die Endlagen seiner Achsen zu stoßen oder in mathematische Singularitäten zu geraten.
  • Kollisionserkennung: Dynamische Simulation der Brennerbewegung zusammen mit den Spannern der Schweißvorrichtung bei schnellen Anfahrbewegungen.
  • Taktzeitoptimierung: Neuordnung der Schweißnähte, damit der Roboter Leerfahrten durch die Luft minimiert.

DFMA-Checkliste für die Konstruktion einer automatisierten Fügeverbindung

Bevor Sie die Konstruktion einer für die Roboterfertigung bestimmten Baugruppe freigeben, prüfen Sie:

  • Verfügen die Teile über Laschen, Schlitze oder Noppen, mit denen sich die Baugruppe in einer einzigen, eindeutigen Lage vormontieren lässt?
  • Ist gewährleistet, dass die Fuge ihre Lage mit einer Toleranz von weniger als dem halben Schweißdrahtdurchmesser (±0,5 mm) wiederholt?
  • Gibt es um die Bahn einen Freiraum von mindestens 45°, um Kollisionen mit Gasdüse oder Zange zu vermeiden?
  • Wurden kritische Stumpfstöße durch Überlappverbindungen ersetzt, die Schnittschwankungen und vorgelagerte Toleranzen aufnehmen?
  • Weist das Teil asymmetrische Merkmale (Poka-Yoke) auf, die verhindern, dass ein Laderoboter es verkehrt herum handhabt?

Serienfertigung durch die Konstruktion der Fügeverbindung verbessern

Die Wirtschaftlichkeit einer Schweiß- oder Montageroboterzelle entscheidet sich nicht am Bedienpult des Roboters, sondern am CAD-Bildschirm des Konstrukteurs.

Wer eine mit manueller Denkweise konstruierte Baugruppe in die Automatisierung zwingt, erntet zwangsläufig Linienstillstände durch Zündfehler, Kollisionen mit der Vorrichtung und Ausschussteile. Werden die Teile dagegen mit selbstpositionierenden Merkmalen (Self-locating oder Self-fixturing Features), freien Zugängen und streuungstoleranten Fugen konstruiert, arbeitet der Roboter mit voller Leistung: mit sehr kurzen Taktzeiten, gleichbleibender metallurgischer Qualität und den wettbewerbsfähigsten Stückkosten am Markt.

Konstruktion von Fügeverbindungen für Industrieprojekte bei EDSAONE

Die Wahl einer Fügelösung sollte bereits in der Konstruktionsphase von Bauteil und Produktionsprozess erfolgen. Bei EDSAONE kann eine Herstellbarkeitsanalyse helfen, geometrische Randbedingungen, Toleranzen und Industrialisierungsanforderungen zu erkennen, bevor die Fertigungsstrategie festgelegt wird.

Haben Sie eine Metallbaugruppe, die Sie automatisieren möchten? Senden Sie uns Zeichnung oder CAD-Modell sowie Ihre Produktionsanforderungen, damit wir die technische Machbarkeit der Konstruktion prüfen.
https://edsaone.com/wp-content/uploads/2026/10/soldadura-robotizada-bastidor-acero.webp 881 1600 K4r4t313G3tx0 https://edsaone.com/wp-content/uploads/2026/10/edsaone-logotipo-27-633-300x58.png K4r4t313G3tx02026-10-20 09:00:002026-10-29 14:22:12Konstruktion metallischer Fügeverbindungen für die automatisierte Serienfertigung
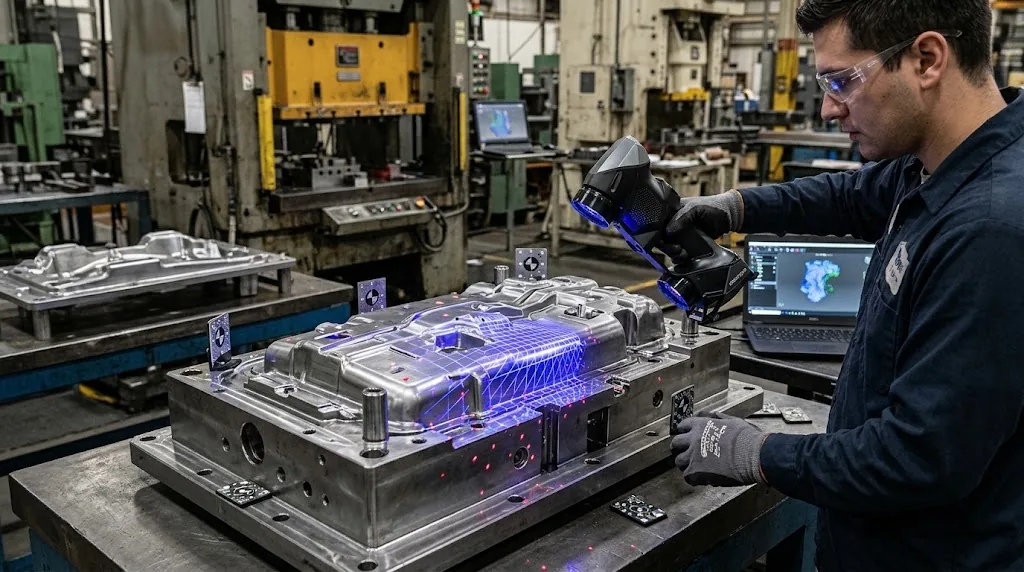
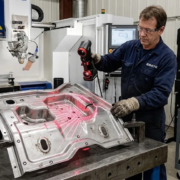
Técnico de EDSAONE escaneando en 3D una pieza de chapa estampada con un escáner láser portátil

Industrielles 3D-Scanning: Anwendungen, Vorteile und Unterschiede zum Reverse Engineering

6 de Oktober de 2026/0 Kommentare/in Technologien/von K4r4t313G3tx0

Was ist industrielles 3D-Scanning und wofür wird es eingesetzt?

Industrielles 3D-Scanning erfasst die Geometrie von Bauteilen, Komponenten und Werkzeugen mithilfe optischer Messsysteme. Es wird zur Digitalisierung von Metallteilen, zur Qualitätskontrolle, zur Maßprüfung und für das Reverse Engineering eingesetzt. Das Scannen eines Teils liefert jedoch nicht automatisch ein bearbeitbares CAD-Modell: Das Ergebnis hängt vom Ziel des Projekts ab.

In der Industrie kommt es sehr häufig vor, dass ein Werksleiter, ein Konstrukteur oder ein technischer Einkäufer ein Messtechnikunternehmen um einen „3D-Scan“ bittet, ohne genau zu wissen, welches Ergebnis er zur Lösung seines Problems benötigt.

Oft erhält der Kunde eine Punktwolke oder ein STL-Dreiecksnetz mit Millionen von Polygonen, das seine CAD-Software (SolidWorks, NX oder Catia) weder bearbeiten noch flüssig öffnen oder in eine Fertigungszeichnung umwandeln kann. In anderen Fällen bestellt er ein vollständiges „Reverse Engineering“, obwohl er eigentlich nur prüfen wollte, ob ein Los die Toleranzen einer Zeichnung einhält – und zahlt 300 % mehr für völlig unnötige Modellierstunden.

Auch wenn alle drei Disziplinen meist dasselbe Erfassungswerkzeug nutzen (einen messtechnischen Laser- oder Streifenlichtscanner), unterscheiden sich der nachfolgende Engineering-Prozess, die Ergebnisse und das technische Ziel grundlegend. Die falsche Wahl führt zu überhöhten Angeboten, wochenlangen Verzögerungen und Frust im Betrieb. Dieser Leitfaden zeigt genau, was jede Leistung bietet und welche je nach industriellem Problem zu beauftragen ist.

Wie funktioniert das 3D-Scanning von Industrieteilen?

3D-Scanning ist die Phase der massenhaften optischen Datenerfassung. Mittels Lasertriangulation oder Streifenlichtprojektion digitalisiert der Sensor die Oberfläche des physischen Objekts mit Millionen von Punkten pro Sekunde und mit messtechnischer Auflösung und Genauigkeit (typischerweise zwischen ±0,015 mm und ±0,050 mm).

  • Das Ergebnis: Eine Punktwolkendatei (.asc, .xyz) oder ein optimiertes Polygonnetz (.stl, .obj, .ply) aus Millionen winziger, miteinander verbundener Dreiecke.
  • Was es darstellt: Die Geometrie des physischen Teils im Ist-Zustand (as-built, as-cast oder as-clad), einschließlich Verschleiß, Verzug, Graten, Stanzfehlern und Oberflächenunregelmäßigkeiten.
  • Kritische Einschränkung: Eine STL-Datei ist weder ein parametrisches Modell noch ein bearbeitbarer B-Rep-Volumenkörper. Sie enthält keine perfekten Zylinder, unendlichen Ebenen oder Featurebaum; sie ist eine hohle facettierte Hülle, an der sich keine Maße ändern und keine Standard-2D-Werkstattzeichnungen erzeugen lassen.
  • Wann nur ein 3D-Scan beauftragt werden sollte:
    • Um eine exakte digitale Sicherung als Vorsorge gegen Bruch, Verlust oder Verschrottung alter Formen und Werkzeuge zu erstellen und Platz in der Fertigung zu schaffen.
    • Für Finite-Elemente-Simulationen (FEA/CFD) direkt an der realen, verformten Geometrie des Teils.
    • Für Virtual-Reality-Darstellungen oder die Gestaltung von Verpackungen und Transportaufnahmen, die sich der physischen Kontur des Bauteils anpassen müssen.

3D-Scanning für Maßprüfung und Qualitätskontrolle

Die Maßprüfung per 3D-Scan beantwortet eine vertragliche und qualitätsbezogene Frage: „Erfüllt dieses physische Teil die Toleranzen der Nennzeichnung?“

Bei dieser Leistung wird das gescannte Netz des realen Teils in einer Messsoftware (z. B. Creaform 3D) über das Bezugssystem und die Datums des Teils mit dem originalen Nenn-CAD-Modell des Kunden ausgerichtet.

  • Das Ergebnis: Ein formeller Messbericht zur Qualitätskontrolle (PDF oder interaktiv) mit:
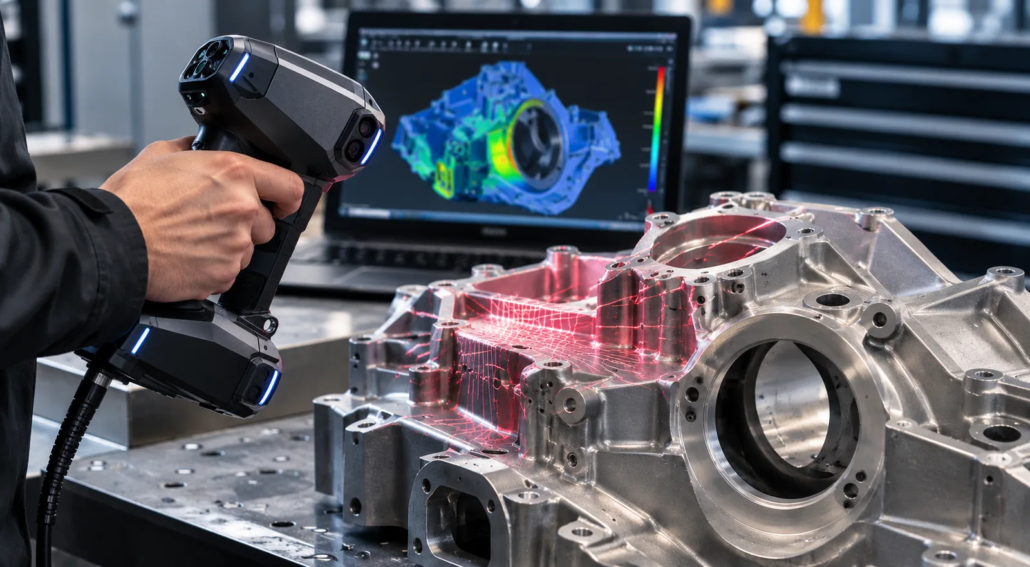
    • Farbabweichungskarte (Color Map): Visuelle Darstellung der gesamten Bauteiloberfläche, in der Grün Bereiche innerhalb der Toleranz, Blau Bereiche mit Materialmangel und Rot Bereiche mit Übermaß oder Verzug kennzeichnet.
    • Tabelle der Form- und Lagetoleranzen (GD&T): Quantitative Messung von Bohrungspositionen (⌖), Ebenheit (◻), Flächenprofilen (∩) und Durchmessern im Verhältnis zu den unteren und oberen Zeichnungsgrenzen.
  • Wann eine Maßprüfung beauftragt werden sollte:
    • Bei Erstmusterfreigaben (T1-Muster, FAI-Berichte oder PPAP-Unterlagen in der Automobilindustrie).
    • Zur Analyse dreidimensionaler Ziehverformungen und der Rückfederung (Springback) bei Blechstanzteilen.
    • Bei Verschleißgutachten an Matrizen, Formen oder Schneidmessern, um zu entscheiden, ob das Werkzeug gewartet oder per LMD-Laserauftragschweißen instand gesetzt werden muss.

Maßprüfung per 3D-Scan mit Farbabweichungskarte auf dem Bildschirm

3D-Scanning und Reverse Engineering: Wo liegen die Unterschiede?

Reverse Engineering ist ein fortgeschrittener Rekonstruktions- und CAD-Modellierungsprozess. Es geht nicht darum, Dreiecke automatisch in ebene Flächen umzuwandeln, sondern den Scan zu interpretieren, um die ursprüngliche Konstruktionsabsicht (Design Intent) des Konstrukteurs abzuleiten – unter Ausblendung von Verschleiß und Fertigungsfehlern.

Ein Messtechnikingenieur legt mathematische Ebenen an die ebenen Flächen des Netzes, erkennt Zylinder in den Bohrungen, modelliert Standard-Biegeradien und erstellt einen sauberen, parametrischen mathematischen Volumenkörper.

  • Das Ergebnis: Ein Standard-CAD-Volumenmodell im neutralen Format (STEP, IGES, Parasolid x_t) oder im nativen Format mit bearbeitbarem Featurebaum (SolidWorks, Catia, NX), optional mit bemaßter 2D-Fertigungszeichnung.
  • Was es darstellt: Das Teil in seinem idealen Nennzustand. Durch Verschleiß ovale Bohrungen werden wieder perfekt rund und konzentrisch; durch Biegung verformte Flächen stehen wieder exakt im 90°-Winkel.
  • Stufen des Reverse Engineering:
    • Featurebasierte parametrische Modellierung: Der Standard für mechanisch bearbeitete oder gestanzte Teile; Extrusionen und Durchmesser lassen sich ändern und Fertigungszeichnungen erzeugen.
    • NURBS-Flächenrückführung (Freiformflächen): Mathematische Rekonstruktion komplexer organischer Formen (Turbinenschaufeln, Karosserieflächen oder Formkavitäten) mit Krümmungsstetigkeit (G1/G2).
  • Wann Reverse Engineering beauftragt werden sollte:
    • Wenn ein kritisches Ersatzteil für eine Maschine gefertigt werden muss, deren Originalhersteller nicht mehr existiert und für die keine Zeichnungen vorliegen (Legacy Parts).
    • Um manuelle Änderungen und Anpassungen zu digitalisieren, die Werkzeugmacher beim Einarbeiten in der Presse (Tryout) von Hand am Werkzeug vorgenommen und nie im Original-CAD erfasst haben.
    • Um ein bestehendes Bauteil mit funktionalen Verbesserungen neu zu konstruieren oder an neue Fertigungstechnologien anzupassen.

3D-Scan eines Werkzeugs für das Reverse Engineering mit Handscanner

3D-Scanning vs. Maßprüfung vs. Reverse Engineering: Vergleich

Kriterium Reiner 3D-Scan Maßprüfung Reverse Engineering (Scan-to-CAD)
Kernfrage „Welche physische Form hat es?“ „Entspricht es der Nennzeichnung?“ „Wie kann ich es erneut fertigen?“
Endergebnis Polygonnetz (.STL / .OBJ) Qualitätsbericht als PDF + Farbkarte 3D-Volumenkörper (.STEP / .SLDPRT) + 2D-Zeichnung
Art des Modells Reale Geometrie mit Verschleiß (as-built) Vergleich Ist vs. Soll Mathematische Nenngeometrie (as-designed)
Bearbeitbarkeit im CAD Keine oder sehr eingeschränkt Nicht relevant (Qualitätsdokument) Vollständig (B-Rep-/parametrischer Körper)
Relative Kosten Basis (1x) Mittel (1,5x bis 2x) Hoch (3x bis 5x, modellierungsintensiv)
Lieferzeit Stunden / 1 Tag 1 bis 2 Tage 3 bis 7 Arbeitstage

Welche 3D-Scanning-Leistung braucht Ihr Unternehmen?

Um unklare Angebote oder unbrauchbare Ergebnisse zu vermeiden, nutzen Sie vor der Anfrage diesen Entscheidungsbaum:

  1. Sie haben die 2D-Originalzeichnung oder CAD-Datei und müssen gefertigte Teile prüfen:
    • Anfragen: Maßprüfung per 3D-Scan. Fügen Sie die PDF-Zeichnung mit den kritischen Maßen (CTQ) und das 3D-Nennmodell bei.
  2. Sie haben KEINE Zeichnungen und müssen ein defektes oder abgekündigtes Teil fertigen lassen:
    • Anfragen: Reverse Engineering mit STEP-Datei und 2D-Zeichnung. Klären Sie mit dem Lieferanten, ob Sie ein perfektes Nennmodell benötigen oder den aktuellen Verschleiß abbilden müssen.
  3. Sie benötigen nur ein Hüllvolumen, um Kollisionen in einer CAD-Baugruppe zu prüfen:
    • Anfragen: 3D-Scan mit reduziertem STL-Netz oder vereinfachter Hülle (Shrinkwrap). So vermeiden Sie Kosten für Reverse-Engineering-Modellierstunden.
  4. Sie haben ein physisches Werkzeug, das in der Werkstatt von Hand geändert wurde:
    • Anfragen: 3D-Scan + hybrides Reverse Engineering (CAD-Aktualisierung). Der Modellierer rekonstruiert nur die Flächen, die sich gegenüber dem Basis-CAD physisch verändert haben.

Vorteile des 3D-Scannings für die industrielle Fertigung

3D-Scanning erleichtert die Dokumentation realer Geometrien, den Vergleich von Teilen mit Nennmodellen und die Rückgewinnung von Informationen über Werkzeuge ohne Zeichnungen. Sein Nutzen hängt von der Weiterverarbeitung der Daten und der in jedem Projekt geforderten Genauigkeit ab.

Fazit: So wählen Sie die passende 3D-Digitalisierungsleistung

Der 3D-Scanner ist ein Werkzeug zur physischen Erfassung; über den Projekterfolg entscheidet die technische Entscheidung, wie diese Informationen verarbeitet werden.

Ein vollständiges Reverse Engineering für ein Qualitätsproblem zu beauftragen oder einen einfachen STL-Scan zu bestellen in der Hoffnung, ihn in SolidWorks oder Catia ändern zu können, sind häufige Fehler, die Budget verbrauchen und Projekte lähmen. Klar festzulegen, ob Sie die Form archivieren, Toleranzen prüfen oder eine Fertigungszeichnung rekonstruieren wollen, ist der entscheidende Schritt, um genau die Leistung zu beauftragen, die Ihr Unternehmen braucht.

3D-Scanning und Reverse Engineering mit EDSAONE

Bei EDSAONE führen wir gemeinsam mit MESHIND 3D-Scans und 3D-Prüfungen für Maßkontrolle und Produktentwicklung durch. Wer von Anfang an festlegt, welches Ergebnis ein Projekt benötigt, wählt die richtige Leistung und vermeidet unnötige Kosten.

Möchten Sie ein Teil digitalisieren, prüfen oder rekonstruieren? Kontaktieren Sie das EDSAONE-Team, um Ihren Fall und das passende Ergebnis zu besprechen.

https://edsaone.com/wp-content/uploads/2026/10/escaneado-3d-chapa-estampada.webp 576 1024 K4r4t313G3tx0 https://edsaone.com/wp-content/uploads/2026/10/edsaone-logotipo-27-633-300x58.png K4r4t313G3tx02026-10-06 09:00:002026-10-29 14:13:47Industrielles 3D-Scanning: Anwendungen, Vorteile und Unterschiede zum Reverse Engineering
Cabezal de soldadura láser robotizada uniendo una carcasa de chapa fina de acero inoxidable

Laserschweißen vs. andere Fügetechnologien: Welche ist die richtige?

22 de September de 2026/0 Kommentare/in Technologien/von K4r4t313G3tx0

Die Wahl zwischen Laserschweißen und anderen Fügetechnologien wie MIG/MAG, WIG oder Clinchen erfordert eine Abwägung von Präzision, Kosten, Toleranzen, Oberflächenqualität und Produktionsvolumen. Der Laser bietet hohe Geschwindigkeit bei geringem Wärmeeintrag, ist aber nicht immer die beste Lösung für ein bestimmtes Bauteil oder eine Baugruppe. Dieser Leitfaden vergleicht die Verfahren aus Sicht des fertigungsgerechten Konstruierens (DFM) und erläutert die Kriterien für die Wahl der geeignetsten Fügetechnologie.

Welche Unterschiede gibt es zwischen Laserschweißen und anderen Fügetechnologien?

Bei Konstruktion und Fertigung von Metallbauteilen gilt das Laserstrahlschweißen (Laser Beam Welding, LBW) oft als Qualitätsmaßstab schlechthin: extrem schmale Nähte, beeindruckende Vorschubgeschwindigkeiten, eine minimale Wärmeeinflusszone (WEZ) und Oberflächen, die ein nachträgliches Schleifen nahezu überflüssig machen.

In der realen Produktion ist der Laser jedoch nicht immer die technisch und wirtschaftlich optimale Lösung. Seine hohe Energiedichte verlangt eine millimetergenaue Passung der Teile (nahezu spaltfreie Fuge) und Investitionen in Zellen, Optik und Sicherheit, die weit über denen konventioneller Lichtbogenverfahren (MIG/MAG oder WIG) oder mechanischer Kaltfügeverfahren (Clinchen und Nieten) liegen.

Aus DFM-Sicht sollte die Entscheidung für das Laserschweißen nicht vom Technologieprestige, sondern von einer klaren Wirtschaftlichkeitsrechnung geleitet sein: Gleichen die Einsparungen durch vermiedenen Wärmeverzug, entfallende Polierarbeiten und höhere Schweißgeschwindigkeit die hohen geometrischen Anforderungen an die Teilevorbereitung und die höheren Abschreibungskosten der Vorrichtungen aus? Dieser Leitfaden analysiert die technischen und wirtschaftlichen Kriterien, um zu erkennen, wann der Laser unschlagbar ist und wann eine andere Fügetechnologie sinnvoller ist.

Faktoren für die Wahl zwischen Laserschweißen und anderen Fügetechnologien

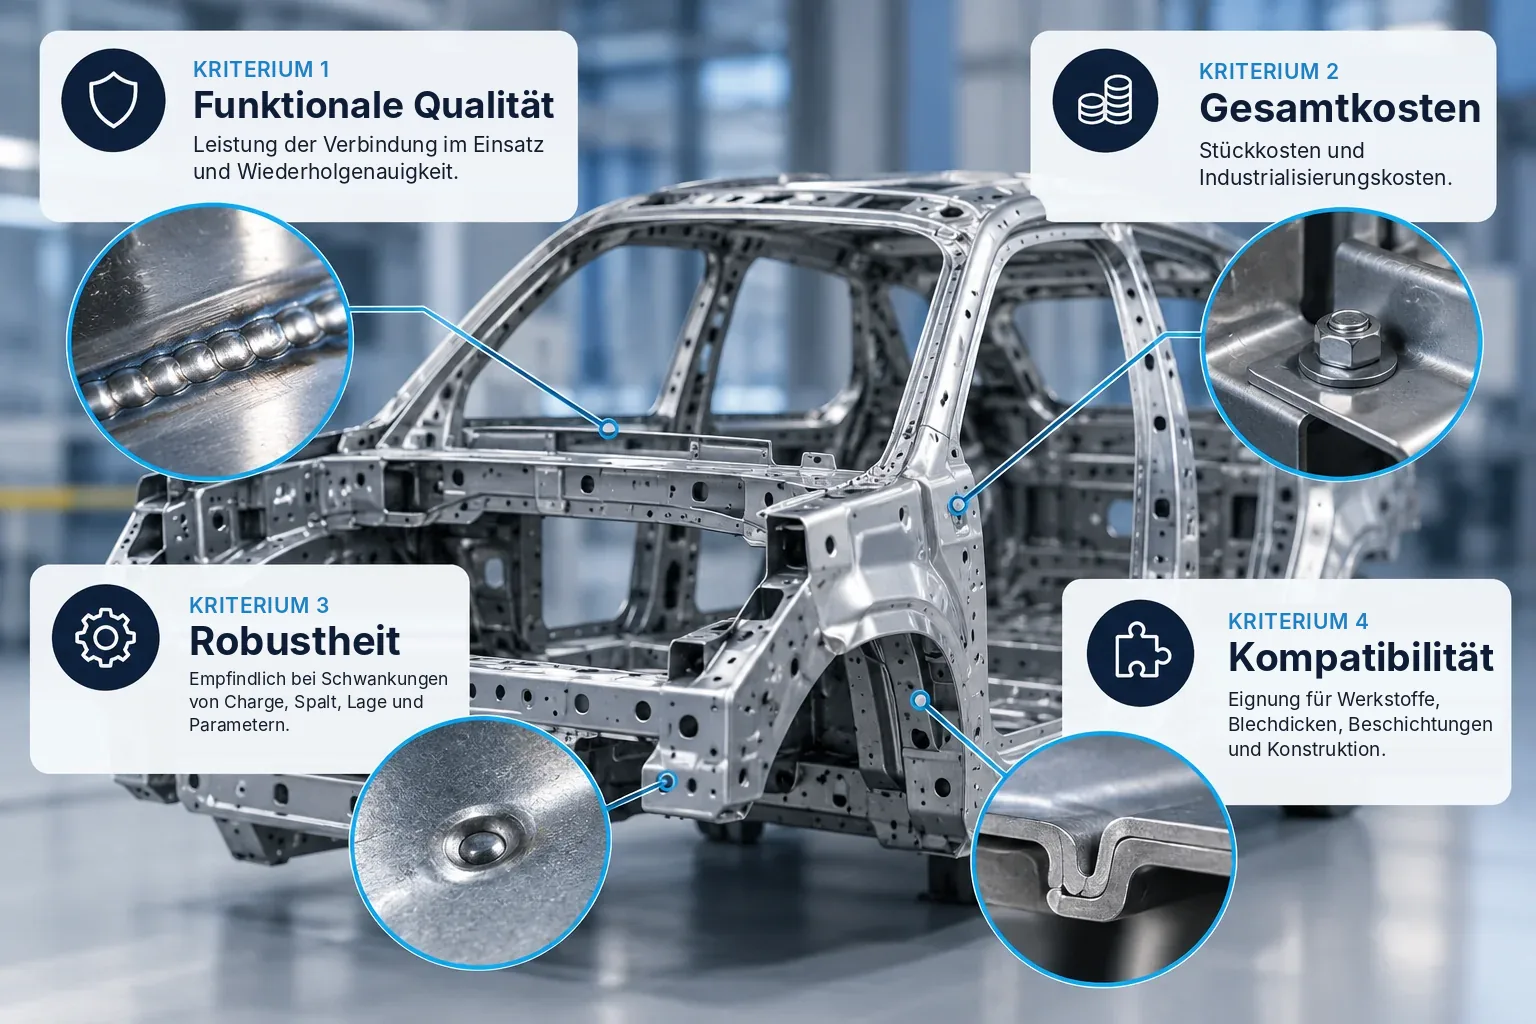
Um die Eignung des Lasers gegenüber konventionellen Verfahren zu bewerten, sollte das Engineering-Team vier kritische Projektparameter prüfen:

Infografik mit vier Kriterien für die Wahl einer Fügetechnologie für Blech: funktionale Qualität, Gesamtkosten, Robustheit und Kompatibilität

Materialdicke und Einbrandgeometrie

  • Dünne und mittlere Bleche (0,5 bis 4,0 mm): Das ist die unbestrittene Domäne des Faserlasers. Er ermöglicht Schweißgeschwindigkeiten von 2 bis 8 m/min mit vollständiger Durchschweißung im Keyhole-Modus und minimiert die eingebrachte Streckenenergie drastisch.
  • Große Blechdicken (t > 6 bis 8 mm): Mit zunehmender Dicke erfordert ein stabiles Schmelzbad beim Laser hohe Leistungen (≥6–10 kW) oder hybride Laser-Lichtbogen-Verfahren (HLAW). In diesem Bereich bleibt das MIG/MAG-Schweißen deutlich wirtschaftlicher, robuster und toleranter gegenüber Abweichungen der Nahtvorbereitung.

Toleranz gegenüber dem Fugenspalt (Gap)

Dies ist das strengste technische Kriterium für den Laser:

  • Der Durchmesser des fokussierten Strahls ist sehr klein (typischerweise 0,1 mm bis 0,6 mm). Übersteigt der Spalt zwischen den Blechen 10 % der Blechdicke oder 0,15–0,20 mm, geht der Strahl durch die Fuge, ohne die Kanten aufzuschmelzen – mit Einbrandkerben, Bindefehlern oder durchgehenden Durchbrüchen als Folge.
  • Stammen die Teile aus dem Stanzen mit Rückfederungsschwankungen (Springback) oder aus konventionellem Zuschnitt mit Grat, erfordert die Einhaltung dieses Spalts teure, überbestimmte Spannvorrichtungen oder Lasersysteme mit Strahloszillation (Wobble) und Heißdrahtzufuhr.
  • Lässt sich die Passungstoleranz nicht unter 0,3–0,5 mm halten, ist manuelles MIG/MAG- oder WIG-Schweißen dank seiner natürlichen Spaltüberbrückung mit Zusatzwerkstoff deutlich praktikabler.

Wärmeverzug und Oberflächenqualität

  • Kritischer Verzug: Das klassische Lichtbogenschweißen bringt verteilt Wärme ein, die schlanke Baugruppen aus Edelstahl oder Aluminium zwangsläufig verzieht und hydraulische Richtpressen sowie Stunden an qualifizierter Brennerarbeit erfordert. Die WEZ des Lasers ist 3- bis 5-mal kleiner und sorgt für Maßstabilität ohne Nacharbeit.
  • Oberflächenqualität: In Bereichen wie Premium-Klimatechnik, Metallmöbeln, sichtbaren Automobilteilen oder Elektronikgehäusen ist die Lasernaht glatt, gleichmäßig und spritzerfrei – 100 % der beim MIG-Schweißen nötigen Entgrat-, Schleif- und Bürstarbeiten entfallen.

Produktionsvolumen und Automatisierung

  • Die Kosten pro Meter Lasernaht sind bei automatisierten oder robotergestützten Prozessen mit hoher Taktzahl minimal.
  • Für Prototypen, Einzelreparaturen oder schweren Stahlbau mit Nähten in Zwangslagen und wechselnden Geometrien überwiegen jedoch die Flexibilität und die geringen Kosten eines WIG- oder MIG-Geräts deutlich die Starrheit einer Laserzelle.

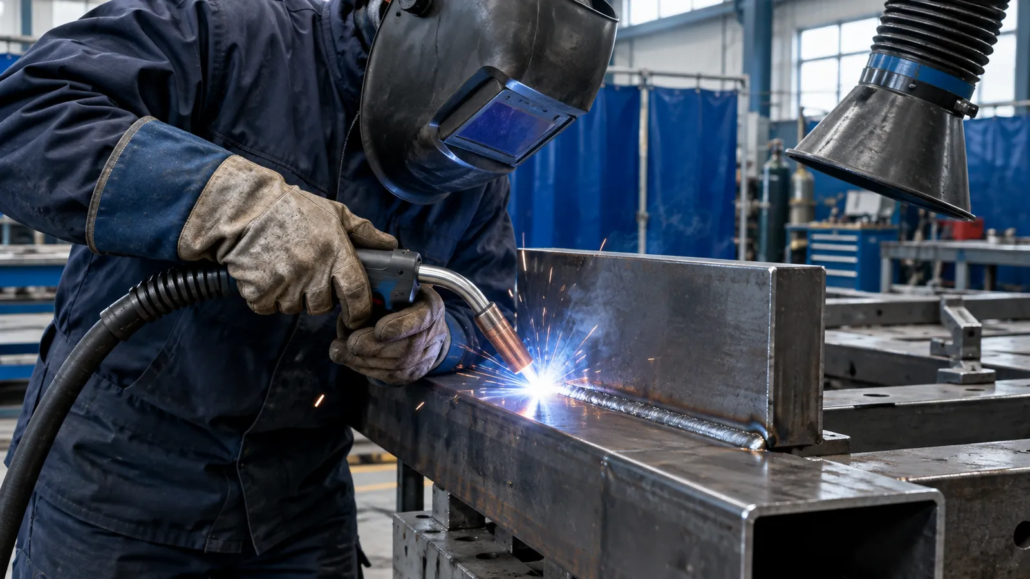
Werker beim manuellen MIG/MAG-Schweißen an einem Stahlprofil

Laserschweißen vs. MIG/MAG, WIG und Clinchen: Vergleichstabelle

Auswahlkriterium Laserschweißen (LBW) MIG/MAG-Schweißen WIG-Schweißen (GTAW) Mechanisches Clinchen
Wärmeeintrag / Verzug Minimal (sehr schmale WEZ) Hoch (starker Verzug bei Dünnblech) Mittel bis hoch (lokaler Verzug) Keiner (Kaltumformung)
Geschwindigkeit Extrem hoch (2 bis 10 m/min) Mittel bis hoch (0,4 bis 1,2 m/min) Niedrig (0,1 bis 0,3 m/min) Sofort (1 Pressenhub)
Spalttoleranz (Gap) Kritisch (≤0,1–0,2 mm) Sehr groß (≥1,0–2,0 mm) Groß (mit manuellem Zusatz) Nicht relevant (direkte Überlappung)
Nacharbeit Keine oder minimal (glatte Naht) Hoch (Spritzer schleifen) Gering (saubere Naht) Keine (nur sichtbarer Clinchpunkt)
Verbrauchsmaterial Schutzgas (Ar/N2) Gas + Drahtelektrode Gas + Schweißstab + Wolfram Keines (Kosten 0)
Anfangsinvestition (CapEx) Hoch bis sehr hoch (Kabine Klasse 4) Gering bis mittel Gering In das Werkzeug integrierbar

Wann lohnt sich das Laserschweißen?

  • Dünnblech-Baugruppen mit engen geometrischen Toleranzen: Präzisions-Elektrogehäuse, Wärmetauscher, Batteriegehäuse und Automobilkomponenten, bei denen jeder Wärmeverzug die Endmontage oder die Dichtheit verhindert.
  • Teile mit sichtbaren Nähten und hohem optischem Anspruch: Bauteile aus Edelstahl (satiniert, poliert usw.) oder Sichtaluminium, bei denen die Lohnkosten für die Nachbearbeitung von MIG/WIG-Nähten die Kosten der Naht selbst übersteigen.
  • Hermetisch dichte Verbindungen bei hoher Geschwindigkeit: Umfangsschweißen von Deckeln, Behältern oder Filtern, bei denen die Dichtheit gegenüber Fluiden bei hoher Taktzahl ohne Leckagen oder Poren gewährleistet sein muss.
  • Schweißen ungleicher Werkstoffe oder empfindlicher Legierungen: Kupfer-Aluminium-Verbindungen (E-Mobilität) oder ultrahochfeste Stähle (UHSS/Bor), bei denen eine breite WEZ die mechanischen Eigenschaften der Wärmebehandlung zerstören würde.

Wann ist eine andere Fügetechnologie sinnvoller?

  • Strukturen mit schlechter Maßwiederholgenauigkeit oder groben thermischen Schnitten: Werden die Teile per Autogen-, Plasma- oder manuellem Scherschnitt hergestellt und weisen Spalte über 0,5 mm auf, ist das MIG/MAG-Schweißen dank seiner Fähigkeit, offene Fugen zu füllen, die einzige wirtschaftliche Option.
  • Dicke Bleche (t > 6–8 mm) in kleinen Serien: Stahlbau, Maschinengestelle oder schwere Bauprofile, bei denen das abzuschmelzende Volumen den MIG-Massiv- oder Fülldraht zum Standard macht.
  • Fügen überlappender Dünnbleche ohne Dichtheitsanforderung: Bei inneren Verstärkungen, der Befestigung von Halterungen oder Konsolen aus vorverzinktem Blech sind mechanisches Clinchen in der Presse oder Halbhohlstanznieten (SPR) bei den Stückkosten günstiger als der Laser, da weder Gas noch Wärmeeintrag noch Roboterzellen nötig sind.
  • Reparaturen in der Werkstatt oder Montage vor Ort: Der Laser erfordert geschlossene Schutzkabinen der Klasse 4, um Augenschäden durch reflektierte Strahlung zu vermeiden; für Feldeinsätze oder Instandhaltung vor Ort bleibt manuelles WIG/MIG unersetzlich.

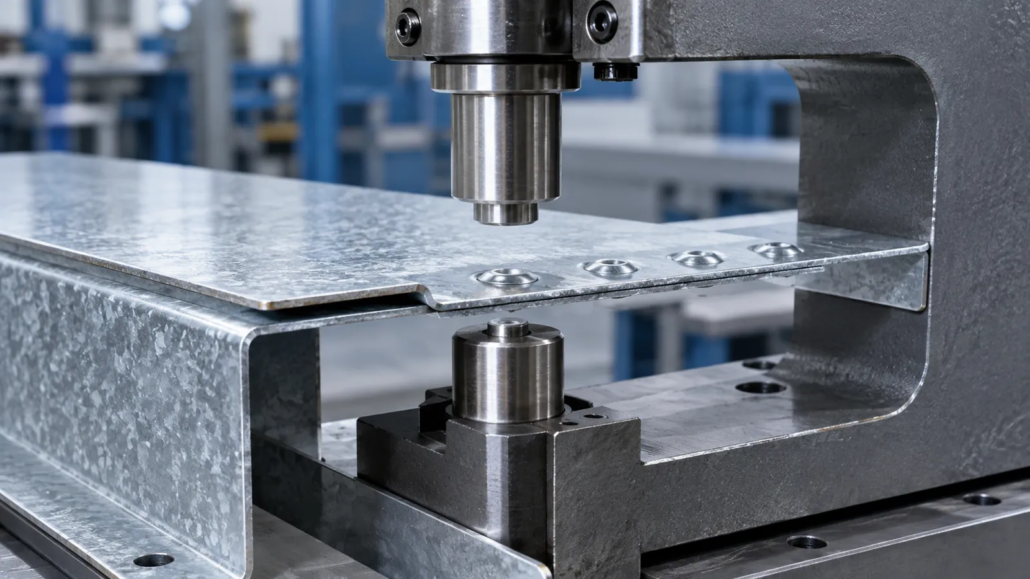
Mechanisches Clinchen überlappender verzinkter Bleche in der Presse

DFM-Checkliste zur Wahl der richtigen Fügetechnologie

Bevor Sie Laserschweißen (LBW) im Schriftfeld der Zeichnung vorschreiben, prüfen Sie folgende Punkte:

  • Garantiert der vorgelagerte Prozess (Präzisionsstanzen oder Laserschneiden) einen Spalt zwischen den Teilen von weniger als 0,15 mm über die gesamte Nahtlänge?
  • Fixiert die geplante Spannvorrichtung die Flächen starr genug, damit die lokale Ausdehnung beim Schweißen die Fuge nicht öffnet?
  • Wurde das optische Reflexionsvermögen des Werkstoffs (insbesondere bei Reinkupfer oder hochschmelzenden Aluminiumlegierungen) bewertet, um Wellenlänge und Leistung der Quelle auszulegen?
  • Werden die Mehrkosten der Abschreibung der Laserzelle durch nachweislich entfallende Nacharbeitszeiten und kürzere Taktzeiten ausgeglichen?

Fazit: So wählen Sie die richtige Fügetechnologie

Das Laserstrahlschweißen ersetzt traditionelle Verfahren nicht automatisch; es übertrifft sie jedoch deutlich, wenn es um reine Geschwindigkeit, Maßkontrolle und Oberflächenqualität geht.

Laser bei Teilen mit mangelhafter Passung vorzuschreiben, führt nur zu Frust in der Werkstatt und hohen Fehlerkosten. Werden die Stanzteile dagegen von Anfang an mit Toleranzen für eine perfekte Passung konstruiert, wird der Laser zum stärksten Hebel, um manuelle Nacharbeit zu eliminieren und eine komplexe Baugruppe in einen hochrentablen Roboterprozess zu verwandeln.

Die richtige Fügetechnologie mit EDSAONE wählen

Die Prozessauswahl sollte bei den funktionalen Anforderungen an die Verbindung, der Bauteilgeometrie, den verfügbaren Toleranzen, den Werkstoffen und dem geplanten Volumen ansetzen. Die Bewertung dieser Faktoren in der Konstruktionsphase hilft, Alternativen zu vergleichen, bevor der Fertigungsprozess festgelegt wird. Bei EDSAONE leitet dieser DFM-Ansatz das technische Gespräch über die Anforderungen jedes Projekts.

Möchten Sie eine Verbindung für ein Metallbauteil bewerten lassen? Kontaktieren Sie das EDSAONE-Team, um die Anforderungen Ihres Projekts und die Fertigungsalternativen zu prüfen.

https://edsaone.com/wp-content/uploads/2026/10/soldadura-laser-robotizada-chapa-fina.webp 900 1600 K4r4t313G3tx0 https://edsaone.com/wp-content/uploads/2026/10/edsaone-logotipo-27-633-300x58.png K4r4t313G3tx02026-09-22 09:00:002026-10-29 15:30:42Laserschweißen vs. andere Fügetechnologien: Welche ist die richtige?
Línea de troquel transfer con estaciones de embutición profunda

Folgeverbundwerkzeug vs. Transferwerkzeug: Unterschiede und richtige Wahl beim Kaltumformen

8 de September de 2026/0 Kommentare/in Technologien/von K4r4t313G3tx0

Die Wahl zwischen Folgeverbund- und Transferwerkzeug hängt vor allem von der Bauteilgeometrie, dem Produktionsvolumen, dem Werkstoff und den erforderlichen Umformoperationen ab. Das Folgeverbundwerkzeug bietet in der Regel eine höhere Produktivität bei großen Serien, während das Transferwerkzeug mehr geometrische Freiheit bietet und sich besser für komplexe, große oder tiefgezogene Bauteile eignen kann.

In diesem Leitfaden vergleichen wir Folgeverbund- und Transferwerkzeug aus Sicht des fertigungsgerechten Konstruierens (DFM), um festzustellen, welches System für das jeweilige Kaltumformprojekt am besten geeignet ist.

Was ist der Unterschied zwischen Folgeverbund- und Transferwerkzeug?

Bei der Industrialisierung von Metallbauteilen durch Kaltumformen ist die Wahl zwischen einem Folgeverbundwerkzeug und einem Transfersystem eine der wichtigsten Entscheidungen – sowohl für die technische Machbarkeit als auch für die Wirtschaftlichkeit des Projekts. Aus DFM-Sicht darf diese Entscheidung nicht auf die späten Phasen der Angebotserstellung oder des Werkzeugbaus verschoben werden; sie muss bereits in die Konzeptphase des Bauteils einfließen.

Ein Fehler in der Werkzeugarchitektur führt unmittelbar zu Materialverlusten, überdimensionierten Werkzeugkosten, Engpässen an der Presse und unvorhergesehenen geometrischen Einschränkungen. Ziel dieses Leitfadens ist ein fundierter Entscheidungsrahmen auf Basis von drei maßgeblichen Faktoren: Bauteilgeometrie, jährliches Produktionsvolumen und Komplexität der erforderlichen Operationen.

Der wesentliche Unterschied liegt im Transport des Bauteils zwischen den Stationen: Im Folgeverbundwerkzeug bleibt es bis zur letzten Operation mit einem Streifen bzw. Trägerstreifen verbunden; im Transferwerkzeug wird es als eigenständige Platine gehandhabt und kann zwischen den Stationen neu ausgerichtet werden.

Wie funktioniert ein Folgeverbundwerkzeug?

Das Blech wird vom Coil über einen automatischen Vorschub zugeführt. Das Bauteil bewegt sich mit einem Streifen (Stanzgitter oder Trägerstreifen) verbunden von Station zu Station. Schneiden, Lochen, Ziehen und Biegen erfolgen mit jedem Pressenhub gleichzeitig; das fertige Teil wird erst in der letzten Station durch Abtrennen oder Ausstoßen vereinzelt.

Wie funktioniert ein Transferwerkzeug?

Das Bauteil wird zunächst als eigenständige Platine zugeschnitten oder in der ersten Station vom Band getrennt. Der Transport zwischen den Stationen erfolgt über mechanische oder servogesteuerte Transferschienen mit Greifern, Saugern oder Magneten. Da es keinen Verbindungsstreifen gibt, lässt sich das Bauteil in jedem Umformschritt frei ausrichten und positionieren.

Folgeverbund- vs. Transferwerkzeug: Auswahlkriterien

1. Geometrie und Freiheitsgrade

Die Bauteilgeometrie bringt kinematische Einschränkungen mit sich, die das Transportverfahren bestimmen:

Bedarf an Drehung und Neuausrichtung

Erfordert ein Bauteil Operationen in mehreren Ebenen (gegenläufige Abkantungen, Ziehoperationen an nicht parallelen Flächen oder seitliches Lochen), stößt das Folgeverbundwerkzeug an deutliche Grenzen. Jede Umformung, die den Streifen zu stark verzieht, beeinträchtigt den Vorschub (Pitch) und die Maßhaltigkeit.

Die Greifer eines Transfersystems können das Bauteil dagegen zwischen den Stationen drehen, wenden oder neigen und ermöglichen so symmetrische oder asymmetrische Tiefziehungen und komplexe Bördelungen.

Ziehverhältnis und Umformgrad

Tiefgezogene Teile benötigen Materialfluss vom Außenrand. Im Folgeverbundwerkzeug wird dieser Fluss durch die Stege zum Streifen eingeschränkt, was aufwendige Entlastungsschnitte erfordert, die den Streifen schwächen und das Bruchrisiko erhöhen. Im Transferwerkzeug fließt das Material bei losen Platinen frei unter dem Niederhalter, wodurch Eigenspannungen und übermäßige Wandausdünnung reduziert werden.

Abmessungen und Blechdicke

Großflächige Teile (über 400–500 mm) oder Teile mit großer Blechdicke erfordern hohe Umformkräfte und große Tischflächen. Die Masse eines Folgeverbundwerkzeugs dieser Größe verlangt Pressen mit hoher Presskraft und außergewöhnlich breitem Tisch. Ein Transfersystem erlaubt es, diese Operationen auf unabhängige modulare Werkzeuge in Tandemanordnung oder auf ein einteiliges Transferwerkzeug zu verteilen.

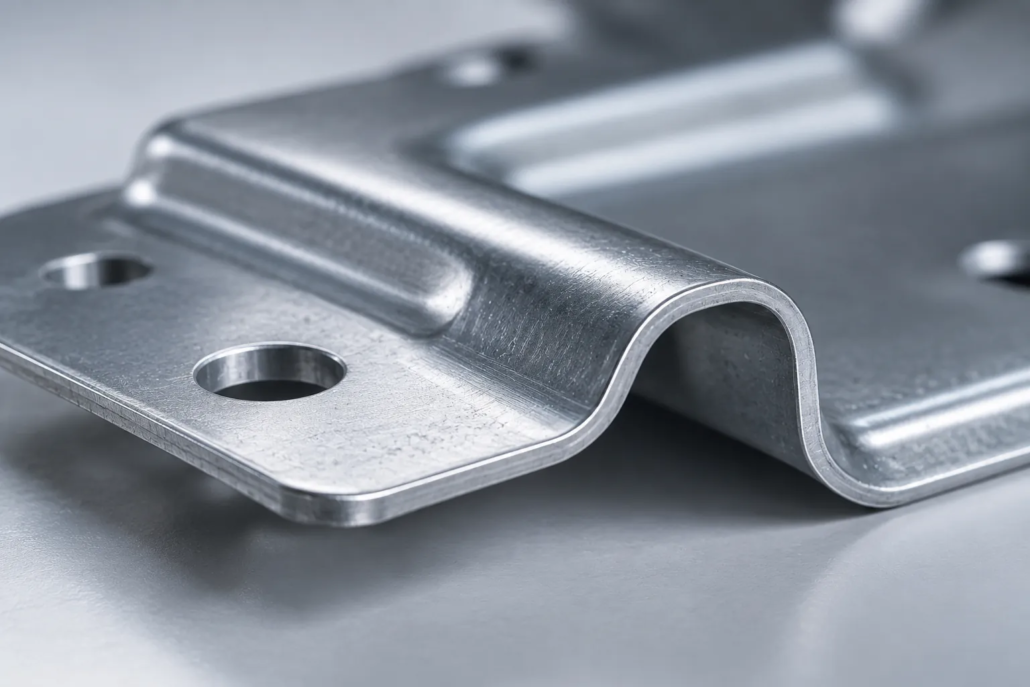
Detailansicht eines gestanzten Blechteils mit Abkantungen und Bohrungen

2. Produktionsvolumen und Return on Investment (ROI)

Die Wirtschaftlichkeitsbetrachtung im DFM stellt die Anfangsinvestition (CapEx) den variablen Stückkosten (OpEx) gegenüber:

Bewerteter Parameter Folgeverbundwerkzeug Transferwerkzeug
Typische Hubzahl Hoch (40 bis 120+ Hübe/min) Mittel bis niedrig (15 bis 45 Hübe/min)
Anfangsinvestition Werkzeug Mittel bis hoch (ein Block) Hoch bis sehr hoch (Kinematik und Greifer)
Materialausnutzung 50 % – 75 % (Verlust im Streifen) 75 % – 90 % (Platinenoptimierung)
Flexibilität bei Änderungen Gering (betrifft den ganzen Streifen) Mittel (unabhängige Stationen)
Jährliche Wirtschaftlichkeitsschwelle In der Regel > 100.000 Teile/Jahr Wirtschaftlich ab 30.000 bis 80.000 Teilen/Jahr*

* Insbesondere bei Teilen, bei denen die Materialeinsparung durch Platinenoptimierung die geringere Hubzahl ausgleicht.

Bei sehr großen Serien, in denen die Taktzeit die entscheidende Kennzahl ist, ist die Leistung des Folgeverbundwerkzeugs unschlagbar. Bei hochfesten Stählen oder teuren Legierungen (z. B. Edelstahl, Aluminium oder Kupfer) kann der Verschnitt im Trägerstreifen die Stückkosten jedoch so stark erhöhen, dass ein Transferwerkzeug mit geringerer Hubzahl, aber optimaler Platinenausnutzung wirtschaftlicher wird.

3. Prozesskomplexität und Integration

Die Komplexität liegt nicht nur in der Bauteilform, sondern auch in Anzahl und Art der Nebenoperationen:

  • Nebenoperationen im Werkzeug: Gewindeformen im Werkzeug (In-Die-Tapping), das Einsetzen von Bolzen oder Muttern sowie Nieten lassen sich in Folgeverbundwerkzeugen meist kompakter und stabiler integrieren, da die Streifenlage über konische Suchstifte starr referenziert wird.
  • Umfangsbeschnitt und Kalibrieren: Teile, die einen durchgehenden 360-Grad-Umfangsbeschnitt ohne Schnitt- oder Stegmarken erfordern, sind klare Kandidaten für den Transfer. Im Folgeverbundwerkzeug hinterlässt die Anbindung an den Streifen immer eine Marke (Burr/Tab Mark), die eine Nachbearbeitung erfordern oder Toleranzen verletzen kann.
  • Kraftverteilung und Außermittigkeit: Werkzeuge mit stark asymmetrischen Kräften erzeugen Kippmomente am Pressenstößel. In modularen Transferwerkzeugen lassen sich die einzelnen Lasten leichter zentrieren und die Kräfte mit unabhängigen Stickstoff-Gasdruckfedern je Station ausgleichen.

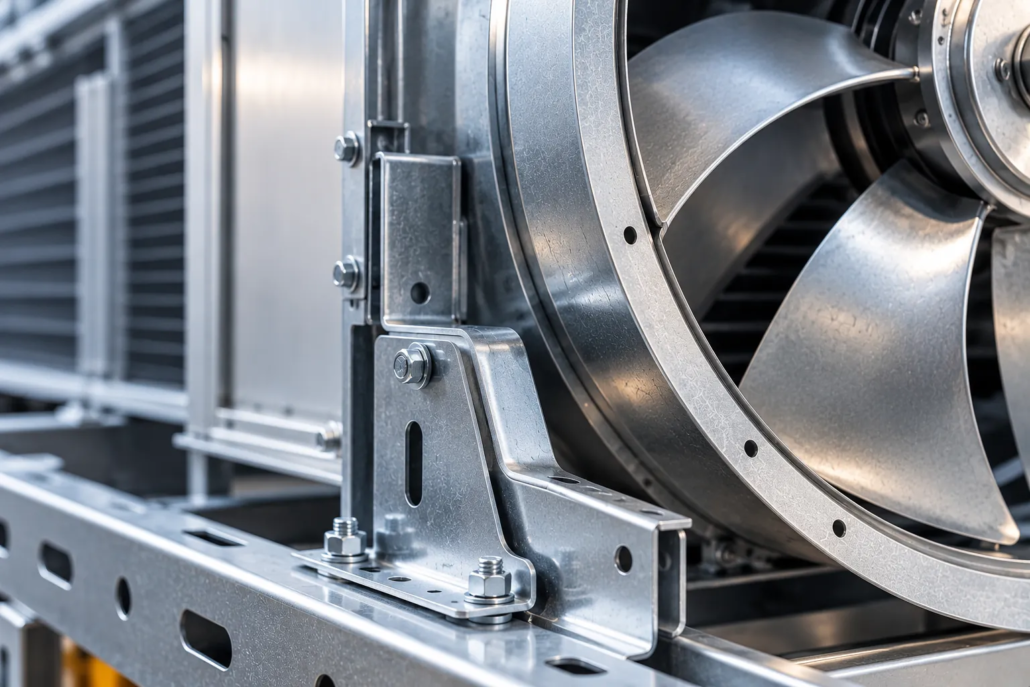
Gestanzte Blechhalterung an einer industriellen Lüftungsanlage

Wann also welches Werkzeug?

Wann ist ein Folgeverbundwerkzeug die richtige Wahl?

Das Folgeverbundwerkzeug ist meist die beste Lösung, wenn das Bauteil während der Umformung eben bleiben kann, eine Restmarke der Streifenanbindung zulässig ist und das Projekt eine hohe Hubzahl bei großen Serien verlangt. Besonders interessant ist es zudem, wenn Nebenoperationen direkt im Werkzeug integriert werden.

Wann ist ein Transferwerkzeug die richtige Wahl?

Das Transferwerkzeug ist im Vorteil, wenn das Bauteil gedreht oder neu ausgerichtet werden muss, tiefe Ziehungen aufweist, einen sauberen Umfang ohne Stegmarken erfordert oder wenn die optimale Ausnutzung eines teuren Werkstoffs die Stückkosten entscheidend beeinflusst.

Entscheidungstabelle: Folgeverbund oder Transfer?

Nutzen Sie diese technische Checkliste in der Konstruktionsprüfung:

  1. Kann das Bauteil während der gesamten Umformung eben bleiben?
    1. Ja: Kandidat für ein Folgeverbundwerkzeug.
    2. Nein (Drehungen oder gegenläufige dreidimensionale Umformungen erforderlich): Transferwerkzeug.
  2. Ist eine Restmarke am fertigen Umfang zulässig?
    1. Ja: Folgeverbund.
    2. Nein (100 % sauberer Umfang): Transfer.
  3. Welchen Anteil hat das Rohmaterial an den Gesamtkosten des Bauteils?
    1. Gering: Folgeverbund (Priorität auf Geschwindigkeit und Stundenleistung).
    2. Hoch (teures Material oder großes Format): Transfer (Priorität auf Materialausnutzung).
  4. Welches Jahresvolumen ist zugesagt?
    1. Über 250.000 Stück bei kleiner/mittlerer Größe: Folgeverbund.
    2. Mittlere Serien mit ausgeprägter Ziehung oder mittlerer/großer Größe: Transfer.

Fazit: Folgeverbundwerkzeug vs. Transferwerkzeug

Die Grenze zwischen Folgeverbund- und Transferwerkzeug ist nicht starr, doch wer die Entscheidung schon in der Produktentwicklung trifft, spart kostspielige Iterationen. Großzügige Biegeradien, eine vereinfachte Ausrichtung der Laschen und vorgesehene Haltezonen für den Trägerstreifen können es ermöglichen, Teile im Folgeverbund zu fertigen, die zunächst nur für den Transfer geeignet schienen.

Umgekehrt führt das Hineinzwängen eines geometrisch komplexen Teils in ein Folgeverbundwerkzeug zu instabilen Streifen, häufigen Pressenstillständen und einer kurzen Werkzeugstandzeit. Die goldene DFM-Regel beim Kaltumformen ist eindeutig: Konstruieren Sie das Teil ebenso mit Blick auf den Blechtransport wie auf seine mechanische Endfunktion.

Erfahrung von EDSAONE mit Folgeverbund- und Transferwerkzeugen

EDSAONE fertigt Metallbauteile durch Umformen auf mechanischen Pressen bis 500 t und hydraulischen Pressen bis 400 t – mit Folgeverbund-, Transfer- und parametrischen Werkzeugen. Damit können wir sowohl hochproduktive Prozesse als auch tiefgezogene Teile und Geometrien realisieren, die spezielle Umformstrategien erfordern.

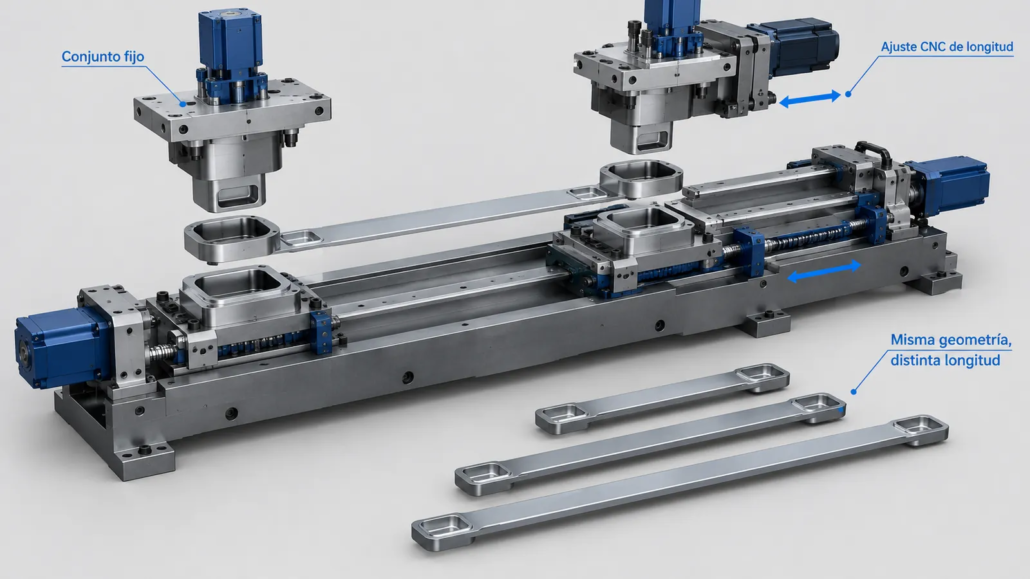
Parametrisches Werkzeug mit CNC-Längenverstellung für Teile gleicher Geometrie und unterschiedlicher Länge

Die Analyse von Geometrie, Werkstoff, geplantem Volumen und erforderlichen Operationen bereits in der Industrialisierungsphase ermöglicht die Wahl der am besten geeigneten Fertigungslösung für jedes Bauteil.

Haben Sie ein Bauteil, das industrialisiert werden soll? Senden Sie uns die Zeichnung und wir prüfen die am besten geeignete Fertigungslösung.

https://edsaone.com/wp-content/uploads/2026/10/troquel-transfer-embuticion-profunda.webp 900 1600 K4r4t313G3tx0 https://edsaone.com/wp-content/uploads/2026/10/edsaone-logotipo-27-633-300x58.png K4r4t313G3tx02026-09-08 09:00:002026-10-29 13:57:01Folgeverbundwerkzeug vs. Transferwerkzeug: Unterschiede und richtige Wahl beim Kaltumformen

Seiten

  • Arbeiten Sie bei uns
  • EDSA-Technologien
  • Fertigungstechnik
  • Geschichte und Entwicklung
  • Home
  • HVAC, Energie und technische Infrastruktur
  • Industrialisierung und Prozessoptimierung
  • Industrie, Ausrüstung und Sonderanwendungen
  • Industrielle Fertigungskompetenzen
  • Kataloge
  • Konstruktionsbüro und angewandte Ingenieurleistungen
  • Kontakt
  • MESHIND-Technologien
  • News
  • Produktentwicklung
  • Qualität
  • Technische Ressourcen
  • Über uns
  • Urbane und industrielle Mobilität

Kategorien

  • Technologien

Archiv

  • Oktober 2026
  • September 2026

Integrated Industrial Solutions

Wir verbinden Prozesse, Technologie und Know-how zu ganzheitlichen metallverarbeitenden Lösungen mit hoher Wertschöpfung. Vom Einzelteil bis zur fertigen Baugruppe.

Kontakt

  • Polígono Industrial Arriandi 2
    48215 Iurreta. Bizkaia

  • +34 946 217 200

  • comercial@edsaone.com

Folgen Sie uns


Anfahrt

© 2026 EdsaoneAlle Rechte vorbehalten

  • Impressum
  • Datenschutzerklärung
  • Cookie-Richtlinie
  • Sitemap
Nach oben scrollen Nach oben scrollen Nach oben scrollen
imunify-bot-check
  • Euskara (Baskisch)
  • English (Englisch)
  • Français (Französisch)
  • Deutsch
  • Español (Spanisch)